利用现代电子科技以及机械手脚关节制造出的,能模仿人体动作且用于一些特殊危险场所工作的智能机器人,就是工业机器人。工业机器人是机器人应用里的一个分枝,和机器人相同,是一种可反复编程、多功能的用于搬运材料、零件、工具的操作工具,是为执行不同任务而具备可改变可编程序动作的专门系统。
工业机器人在电子、物流、化工等各个工业领域被广泛应用,它且已成为衡量一个国产制造业水平以及科技水平的重要标志。我国正处于加快转型升级的关键重要时期,以工业机器人为主体的机器人产业,是破解我国产业成本上升、环境制约问题的重要路径选择,其已在上海、徐州、常州、昆山、哈尔滨、天津、重庆、唐山和青岛等地均已着手开建机器人产业园区。
工业机器人发展历程
20世纪50年代末,工业机器人最早开启投入使用历程。约瑟夫·恩格尔贝格(Joseph F.Englberger)凭借伺服系统的相关灵感,和乔治·德沃尔(GeorgeDevol)一同开发出一台工业机器人——“尤尼梅特”(Unimate),1961年它率先在通用汽车的生产车间中开始被使用。
20世纪70年代末期时候,美国Unimation公司推出了PUMA系列机器人,PUMA系列机器人是多关节的、采用多CPU二级计算机进行控制,属于全电动的款型,设有专用VAL语言,配有视觉、力觉传感器,这一情况标志着工业机器人技术已然完全成熟,直至如今PUMA系列机器人依然工作在工厂的第一线位置。
20世纪80年代,机器人进入了普及期。随着制造业发展,工业机器人在发达国家走向普及。并且朝着高速、高精度、轻量化、成套系列化以及智能化方向发展着,以此来满足多品种、少批量的需要。
进入20世纪90年代,伴随计算机技术得到进步,智能技术取得发展,第二代具备一定感觉功能的机器人已然实现实用化且着手推广,具有视觉的第三代智能机器人相继现身,具有触觉的第三代智能机器人相继现身,具有高灵巧手指的第三代智能机器人相继现身,能行走的第三代智能机器人相继现身并开始迈向应用阶段。
工业机器人的组成
工业机器人由三大部分六个子系统组成。
三大部分是机械部分、传感部分和控制部分。
包括机械结构系统,驱动系统,感知系统,由机器人与环境交互所构成的系统,人机相互交流所涉及的系统,还有控制系统,这六个部分统称为子系统。
工业机器人的应用
1、在码垛方面的应用
在各类工厂码垛这方面,被广泛应用的是自动化程度极高的机器人,人工码垛工作强度很大,耗费人力,员工不但要承受巨大压力,而且该工作效率很低。搬运机器人,能依据搬运物件特点,以及搬运物件所归属地方,在维持该物件形状与性质不变基础上,实施高效分类搬运,让装箱设备每小时可完成数百块的码垛任务。在生产线上下料以及集装箱搬运等方面发挥着极其重要的作用。
2、在焊接方面的应用
承担焊接工作的主要是焊接机器人,不同工业类型存在不同工业需求,因而常见的焊接机器人包含点焊机器人、弧焊机器人、激光机器人等,汽车制造行业是焊接机器人应用最为广泛的行业,在焊接难度方面,有着人工焊接无法比拟的优势,在焊接数量方面,也有着人工焊接无法比拟的优势,在焊接质量方面,同样有着人工焊接无法比拟的优势。
3、在装配方面的应用
在工业生产里头,零件的装配属于一件工程量特别大的工作,这需要好多的劳动力,以往的人力装配乃因出错率很高,效率低下进而渐渐被工业机器人给替代了。装配机器人的机器人人的研发,融合了好些技术,包含通讯的技术、自动控制、光学的原理、微电子的技术等等。研发工作人员依据装配的流程,编写适宜的程序,用于具体的装配工作当中。装配机器人最为突出的特点,便是安装精度挺高、灵活性超大、耐用程度蛮高。考虑到装配工作具备复杂精细的特性,故而我们挑选装配机器人,以此来开展电子零件的安装工作,以及汽车精细部件的安装工作。
4、在检测方面的应用
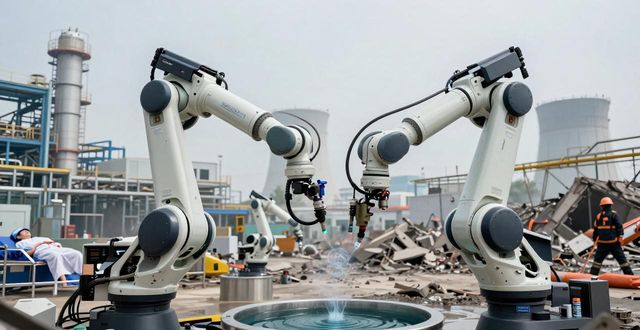
机器人具备多维度的附加功能,它可以替代在特殊岗位的工作人员执行工作,像位于高危领域内例如像含核的污染区域、带有毒性的区域、存在核污水的区域、高危且未知的区域开展探测。还有存在人类没办法真实抵达的地方处,像针对病人患病位置的探测、对于工业瑕疵的探测、于地震救灾的现场中的生命被探测等均有成效处。
工业机器人的特点
1、可编程
生产自动化进一步发展的是柔性启动化,工业机器人能够依据其工作环境变化的需求进行再编程,如此一来,它在小批量多品种且具备均衡高效率特点的柔性制造过程里,能够发挥出很好的功用,在柔性制造系统中属于一个重要的组成部分。
2、拟人化
工业机器人,在机械结构方面,有着像人一样的行走部分,还有腰转部分,以及大臂部分,再者是小臂部分,另外有手腕部分,还有手爪部分,在控制方面,存在电脑,除此之外,智能化的工业机器人,具备许多类似人类的“生物传感器”,比如说皮肤型接触传感器,有力传感器,有负载传感器,有视觉传感器,有声觉传感器,具备语言功能等,这些传感器,提高了工业机器人对于周围环境的自适应能力。
3、通用性
除去专门所设计的专用的那种工业机器人以外,一般的工业机器人在去执行不一样的作业任务之际具备较好的通用性,比如说,将工业机器人手部末端的操作器予以更换(手爪、工具之类的)就能够去执行不一样的作业任务。
4、工业机器技术所涉及的学科极为广泛,归结起来是机械学跟微电子学的结合,也就是机电一体化技术,第三代智能机器人不但具备获取外部环境信息的种种传感器,而且还拥有记忆能力、语言理解能力、图像识别能力、推理判断能力等人工智能,这些都与微电子技术的应用,尤其是计算机技术的应用紧密关联,所以,机器人技术的发展必定会带动其他技术的发展,机器人技术的发展以及应用水平也能够验证一个国家科学技术与工业技术的发展水平。
工业机器人发展趋势
1、人机协作
机器人从与人在作业时保持距离,朝着与人进行自然交互,并且协同作业的方向发展。拖动示教技术成熟了促使编程更简便易用,人工教学技术成熟了也促使编程更简便易用,降低了对操作人员的专业要求,熟练技工的工艺经验此刻更容易传递了。
2、自主化
现在,机器人正从预编程作业模式、示教再现控制作业模式、直接控制作业模式、遥操作作业模式中,朝着自主学习方向发展,还朝着自主作业方向发展。智能化机器人能够依据工况需求,自动设定轨迹路径,还能自动优化轨迹路径,能够自动避开奇异点,能够进行干涉预判,能够进行碰撞预判,并且能够避障等,也能依照环境需求做到这些。
3、智能化、信息化、网络化
在机器人上,会用到越来越多的 3D 视觉、力传感器,如此机器人将会变得越发智能化。因传感与识别系统、人工智能等技术取得进步,机器人朝着自己存储、自己应用数据的方向发展,而非从过去那样被单向控制,进而逐渐信息化。伴随多机器人协同、控制、通信等技术的进步,机器人从独立个体朝着相互联网、协同合作的方向发展。







