据【环球网科技综合报道】, 5月27日有消息传来,近日, 云深处科技的四足机器人巡视系统稳定性有了全面的提升, 此次提升是将围绕机器狗动态巡检场景展开, 针对机器狗的运动控制、云台自稳定系统、载荷减振结构、预置点复位算法、可见光与热成像采集链路进行协同优化, 原先采用的是普通T型云台方案, 如今升级为机器狗背载三轴抗振自稳定巡检系统, 而云深处科技四足机器人巡视系统升级的关键核心在于要让机器狗在运动过程当中仍然能够保持稳定的感知。标点符号。
运动控制协同里, 机器狗作为云台的移动底座, 底座越稳固, 云台补偿压力就越小。升级方案这儿呢, 系统依照巡检任务, 能实时调控机器狗的行进速度、转向停靠以及机身姿态, 以此减少急停、急转和大幅晃动所造成的画面冲击。关键检测点位上, 机身姿态跟云台角度同步校准锁定, 有效规避晃动干扰, 保障仪表读数、设备测温、缺陷识别等作业有稳定清晰的图像。
就载荷结构进行减振缓冲时, 低频姿态出现变化, 足端产生冲击以及地面不平整引发的高频振动, 要是直接传递到云台, 即便有很强的电子补偿工作也会承受不小的压力。鉴于此, 云深处科技所研发的四足机器人配备了自稳定云台, 该云台带有硬质硅胶减振底座, 和传统的软质减振垫或者钢丝绳结构相比较, 具有高抗振以及低反弹的特性, 能够切实有效地吸收高频振动, 还能减少二次回弹现象, 进而让云台能够更快速地进入到稳定状态。这一底座是运动平台跟稳定云台之间起到关键作用的缓冲层。
在偏移难题得以解决的层面, 坡道、台阶、碎石路面以及窄幅转向等复杂场景所在, 机器狗在行进过程里容易出现俯仰、横滚、偏航等姿态上的偏移, 导致观测视角产生偏移。云深处科技的四足机器人巡视系统稳定性进行全面升级之后, 配套迭代云台稳定体系, 全新搭载三轴机械自稳定结构, 针对复杂路况下的姿态偏移难题展开破解。升级后的系统能够持续抵消机身姿态波动所带来的画面干扰, 保持观测视角处于平稳状况。同一时间, 云台内部设置了定制的大扭力电机, 还有高精度传感器, 能够实时去感知抖动的幅度, 进而驱动电机完成动态的反向补偿。
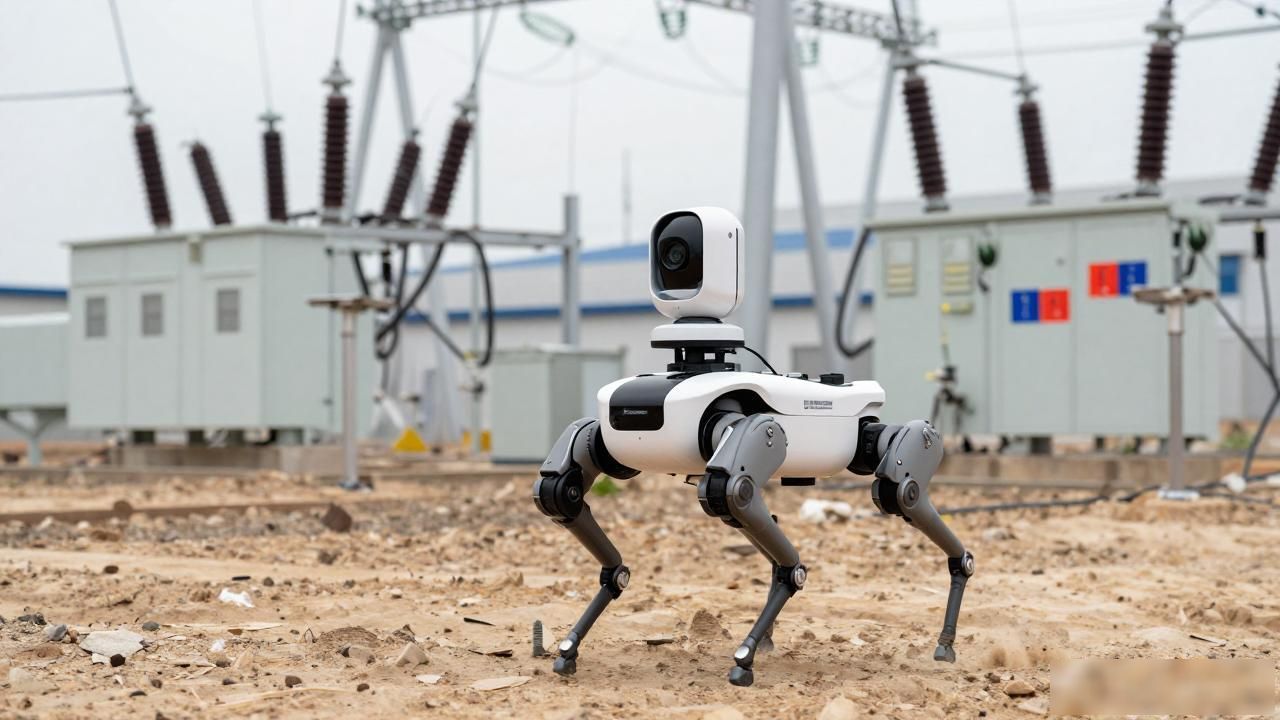
对于电力巡检里的巡检算法闭环校准, 机器狗在巡检时会对同一条路线, 同一批设备, 同一个测温点进行重复巡检。要是云台长时间运行出现角度偏移的情况, 就会致使预置位不正确, 识别产生偏差, 测温区域发生偏移等一系列问题。云深处科技的四足机器人升级后的自稳定系统能够支持编码云台闭环控制, 针对在外力作用下出现的云台偏移能够自动进行矫正, 以此减少空回, 失步以及长期机械误差。同时, 该系统植入了偏移自校正算法, 针对机器狗存在大量预置点的长期巡检模式, 能够达成更为稳定的复位能力。
在多维场景适配上, 针对室外变电站, 其设备分散, 温差波动大, 路况复杂, 在室内配电间, 空间狭窄, 光照不足, 设备密集等有差别的工况, 云深处科技还优化完善了读表, 测温, 识别, 判断, 追溯等一系列电力巡检核心作业能力。
据悉, 云深处科技的四足机器人, 能够实现复杂区域的灵活通行以及点位抵达, 其运动控制算法, 可削弱环境扰动对数据采集所造成的干扰, 三轴自稳定云台, 能全程保证成像的平稳, 可见光与热成像模块, 可达成多维度感知采集, 预置位算法, 能持续维持长期巡检点位的一致性, 云计算处科技四足机器人的所有采集数据, 会汇总到后台智能分析系统, 进而完成运算研判以及结果输出, 构建起完整的巡检作业闭环, 能够满足各类复杂场景下常态化、高精度巡检作业的需求。 (思瀚)







