智平方爱宝机器人在调制饮品。
机器人演示穿鞋带。
昨天, 努比亚NaviX Ultra于2026世界人工智能大会正式登场亮相, 在机身右侧的边框旁, 有一枚橙色的AI键镶嵌其中, 当用户按下那枚按键, 说出一句关于餐厅的需求, 手机接着便会在多个应用之间作连续操作事情的处理, 完成既执行搜索又加以比选, 还要做出预订和完成路线规划了。
这是一款由深圳企业推出的手机, 它是全球首部具备AI智能体功能的手机, 此手机荣获了2026年度世界人工智能大会颁发的卓越人工智能引领者奖项。
正展现出更强之人机协同与自主作业能力的是深圳人工智能产品, 于同一场大会上, 深圳产的全尺寸人形机器人Oli, 在3分钟内连续进行取衣、收纳以及搬箱行动, 轮式人形机器人可处理形态持续变化的柔性鞋带, 进而完成穿鞋带动作, AlphaBot 2机器人面对型号、颜色与材质皆各异的PCB, 能够准确达成上下料……
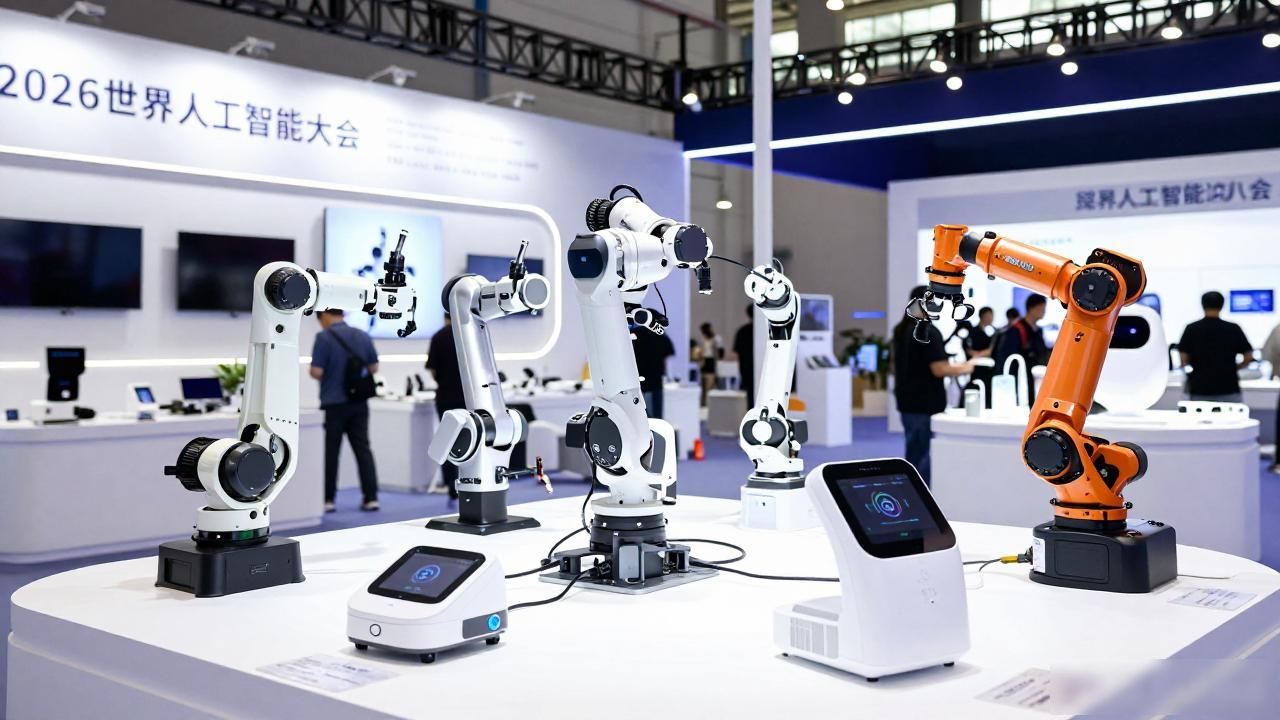
在2026年举办的世界人工智能大会上, 有1100多家企业带来了3000多项产品, 这里面有超过120家深圳企业参加了展览。手机达成了智能体操作, 机器人能够自主去感知环境, 还能够把精细操作给完成, 深圳人工智能正加速从“数字世界”的信息处理阶段, 步入工业制造、商业服务和日常生活的“物理世界”。
从单项技能到连续作业 系统协同完成复杂任务
一款用于订餐厅的需求是, 努比亚NaviX Ultra智能体手机要自主去识别屏幕里的内容并且模拟用户的操作行为, 在搜索这一应用然后预订接着地图等应用之间连续地进行跳转, 以此来完成对若干选项的比较筛选、下单以及路线的规划;针对一项家务或者工厂任务而言, 机器人同样需要先去看清现场状况, 接着安排具体步骤、挑选合适动作, 并且随时去调整机体状态。
这些在表面上呈现出各异形态的任务, 一同对AI从领会指令进而迈向终端执行的那种能力展开考验。设备可不单单是要能够听明白需求, 而且还得把任务解析成具体的一个个步骤, 要持续地去感知当下所处的状态, 去调用应用或者动作技能, 并且要依据执行之后反馈回来的情况及时做出调整。
逐际动力近日所呈上的长度为3分钟的那则视频, 展现出了机器人持续执行涵盖多个分步骤事务的一种能力。该视频体现为“自始至终一个镜头, 未曾存有加速这样的行为”, 全尺寸的那个人形机器人Oli先从比较高的位置摘取一件衣物而后将其放置到专门用来放置需要清洗衣物的竹筐之中, 紧接着对玩偶展开整理方面的工作, 之后搬运并且有条不紊地码放箱子, 最终弯下身子从地面上将杂乱的物品拾起来。
为了促使机器人将一连串任务予以完成, 逐际动力给它构建了一套分层体系结构: 上层承担着理解任务、牢记进度以及安排步骤的职责, 中层选取取物、行走、搬运等技能, 底层负责控制关节以及身体平衡, 且于动作出现偏差时及时作出调整。
“模型仅仅只是一个个的技能, 然而系统才算得上是大脑。”逐际动力创始人张巍讲道。单独一个的模型能使机器人学到行走的本事、掌握抓取的做法或者学会搬运的技巧, 可是系统却得去判定什么时候召唤这些技能、要如何在前前后后进行相互连接, 并且还得处在执行的时候持续不断地去进行矫正。
将具同样的系统化思路, 智平方亦用于工业现场。此次于大会亮相的AlphaBot 2, 搭载经升级后的类脑大模型NeuroVLA。依智平方之介绍, 此套模型借鉴人之神经系统分工, “皮层”用来承担理解任务以及安排步骤的环节, “小脑”用以负责协调动作进而及时行使纠偏的行为, “脊髓”用来开展快速执行以及实施安全反应的举措。
那智平方, 在大会现场, 是利用半导体显示制造里的PCB上下料之事来展示那套模型究竟怎样应对异常繁杂的工业任务。对, 面对具备各异型号、尺寸以及颜色的PCB, 还有透明、反光托盘这些情况, AlphaBot 2呢势必要完成识别、取料、上下料、转运以及双臂协同这些工作, 一旦出现异常之后更是还要调整动作, 接着继续执行。
该方案已然步入实际生产的场景环境之中。在此之前, 智平方同惠科达成了为期3年、数量达1000台的合作事宜, 而在今年, 其又达成了PCB上下料场景下针对多个客户的再一次购买行为。
从按程序执行到临场应变 机器人适应真实环境
没有任何一套预先设定好的程序, 能够完整写完在真实世界之中出现的所有情况, 将物体挪动以后, 伴随着任务可能在中途被破坏中断这一结果到来的时候, 作为柔性存在物品的形态, 还会跟随每不同一次接触而在外形上发生改变形状, 针对机器人走出实验室空间这一现象来讲之下, 就势必需要依据现场实际状态去进行自主调整才行了呢。
比如说, 使机器人去穿鞋带, 于X-Era Lab展位上, 有一台轮式人形机器人, 其低下双臂, 向着面前的鞋孔展开操作 , 它主要经由头部以及手腕摄像头来观察鞋带、鞋孔还有鞋子 , 运用纯视觉方案 , 并不依赖预设轨迹。
鞋带呈现出柔软的特质, 每当进行拉扯动作时, 其所处位置、弯折状态以及松紧程度都潜藏着发生改变的可能性。X-Era Lab具身智能研发总监蒲韬处于展台旁边时表述, 鞋带每一次接受的外力作用皆是不尽相同的。无论是将其上拉亦或是放下之际, 所处于的位置并非一致, 进而其产生的形变也是存在差异的, 不存在任何一套预先设定好的流程状况能够把所有可能出现的情形全部详尽记录进去。
工作人员随后伸手, 抽出已穿入鞋孔的鞋带, 又把鞋子移到一旁;机器人停下来, 重新观察, 识别鞋带和鞋孔的新状态, 从中断处接着操作;发现鞋子被移走后, 它转身将鞋取回, 再继续穿鞋带。
执行这项任务的, 是X-Era Lab世界动作模型VWA, 鞋带如果存在未穿入、卡边、滑脱或者松紧变化的情况, 模型就得对当前状态作出判断, 然后还要决定到底是继续拉动、调整角度, 还是重新进行这次操作啊。
智平方此次展示机器人大脑升级时所强调的能力是, 适应真实物理世界的实时变化。按照智平方的介绍, 升级后的NeuroVLA具备主动感知、故障自恢复和时序记忆能力, 其中包括面临颜色、形状以及材质不相同的物体时, 机器人得重新进行识别;碰到异常之际, 能够自行恢复任务;执行长流程、多步骤作业之时, 还要记住任务进度, 并且保持连续运行。
智平方公共关系负责人叫戈振伟, 他说了这样一番话: 该项具身智能系统在当前业内是独一无二的, 其能主动感知且懂得如何在繁复环境里做到故障自行恢复, 又拥有时序记忆这款生物运动能力呢, 我们对机器人在复杂环境当中的泛化能力做出更远突破之举了, 在仿若真实的物理世界内它具备这样的能量, 可主动去理解周遭环境情况, 还懂得持续进行推理, 甚至能够自行不断做出调整改变。
产业链协同缩短开发交付周期 深圳机器人加快进入真实场景
由展台迈向实际应用的机器人, 机型适配、产线接入以及持续运营这般情况, 是其迈向实际应用途中还切切实实需要解决消除得以达成全面展开应用的。而深圳的企业, 正将这些复杂的环节, 逐个地拆分开来, 借助开发工具、产线改造方案以及场景运营这一系列举措, 去减少重复调试的情况发生, 进而缩短交付的周期, 达成整体的实际应用推进。
身为这一届大会的参展商, 处于深圳机器人谷的桥介数物, 已经为差不多40家企业提供过服务, 所覆盖的是将近60款不一样类型的机器人, 它在市场上关于机器人运控方案的占有率, 在整个行业里是排在首位的。
此次登场亮相的被称作是行业首款通用机器人运动能力开发平台的RoboCraft AI, 可以覆盖机型适配, 以及动作创作跟真机部署, 这样的平台支持宇树G1、智元X2等人形机器人, 并且还能兼容第三方关节组装机器人以及用户自定义机器人接入。而基于该项设计的AI, 开发者能够从视频里提取动作, 或者导入动作捕捉文件, 在经过调整以及编排之后部署到不同各类机型。
利用平台所提供的, 用于提前发现建模及硬件问题的机器人模型校验 在线编辑以及硬件检测等工具, 桥介数物期望把以往依赖算法工程师反复予以完成的开发 调试流程沉淀作工具, 由此削减不同机器人接入其间时的重复投入。
进入工厂之后, 还得去处理新技术跟原有生产体系的衔接关系。蒲韬把X-Era Lab的工业路径归纳成了“N+1”, 其中保留了已有的N套成熟生产设备以及自动化体系, 利用具身智能去补充线束插拔、分拣搬运等那些变化较多、传统设备比较难以覆盖的末端作业环节。“1”所指的是新增的智能作业环节, 并非限定为一台机器人。
存在着另外一条路径, 这般一来, 是要使得机器人在商业场景里持续地运行。智平方爱宝所拥有的“智魔方”, 已然在全国十多个省市处于常态化运营的状态, 其服务品类涵盖了咖啡、冰淇淋以及抹茶等, 而在此次大会当中, 又增添了鸡尾酒制作这一服务项目。在WAIC期间, 智魔方还入驻到了上海张园安垲第, 并且被选入大会城市漫步官方参访点位。
深圳机器人产业链, 依此推进其紧密协作流程, 由在开发工具维度到生成利用装备各方面均投入进展, 再到将应用场作为关键环节。深圳机器人谷达成集聚200余家具备产业构成链条之意向发展企业,“深圳机器人谷半小时配套圈, 由此在业内进入关键视野环节备受关注之处。针对这类情况作以解析, 蒲韬做内容归纳, 概述深圳特点是“链条短、反馈快即上下游各因素中的供给与匹配关系, 以及应用场景各环节围绕区域设置, 企业在短时间中即可将问题发现, 进而可以迅速解决, 再回头通过获取成果, 运用于构建中的模型项目, 以及进行再一次将实体产品迭代更新。”。
(深圳特区报记者 陈震霖)







