都好, 欢悦归来了。置身于这一项目范围里, 打算要来研讨晓得怎样借助Arduino去打造出一个极具萌态的智能机器人。为达成此目的, 我要紧运用的是Arduino UNO板, 还有超声波传感器以及SG90伺服电机。L293D电机驱动器用以促成对电机的控制。于我寻思认为这是属于一个特别简易且成本低廉的项目。
而且, 我运用了5mm的泡沫板去制作机器人的身体, 你能够采用其他适宜的材料。我打算试着打造一个瓦力机器人, 我感觉在体型方面它有点像瓦力, 我讲的可不是其硬件。另外, 我还增添了一个简易的程序用来扮演一个可爱的机器人, 你同样能够给这个机器人加上一个避障程序。
步骤1
首先,确定这些组件。
步骤2
其次,使用以下尺寸切割机器人的底座部分。9厘米× 13厘米
步骤3
此刻, 将机器人的轮子跟齿轮马达相互连接起来。随后, 粘贴这些电机以及脚轮的基础部分。
步骤4
往后, 把L293D电机驱动屏蔽和Arduino UNO板连着。随后, 把它安在基础泡沫板部件之上。
步骤5
这一刻, 钻出两孔来, 把那电机电线经由这些孔贯穿过去。而后, 把这些电机跟电机驱动器相连起来。为达成此事, 我借助M1以及M2端子。
步骤6
接下来, 要将四个泡沫板片切割成机器人的侧面部分, 为达成此目的, 需使用以下尺寸, 这个尺寸是9厘米×6厘米。
步骤7
现在,切下这个机器人的顶部。然后,将伺服电机粘在顶部前部。
步骤8
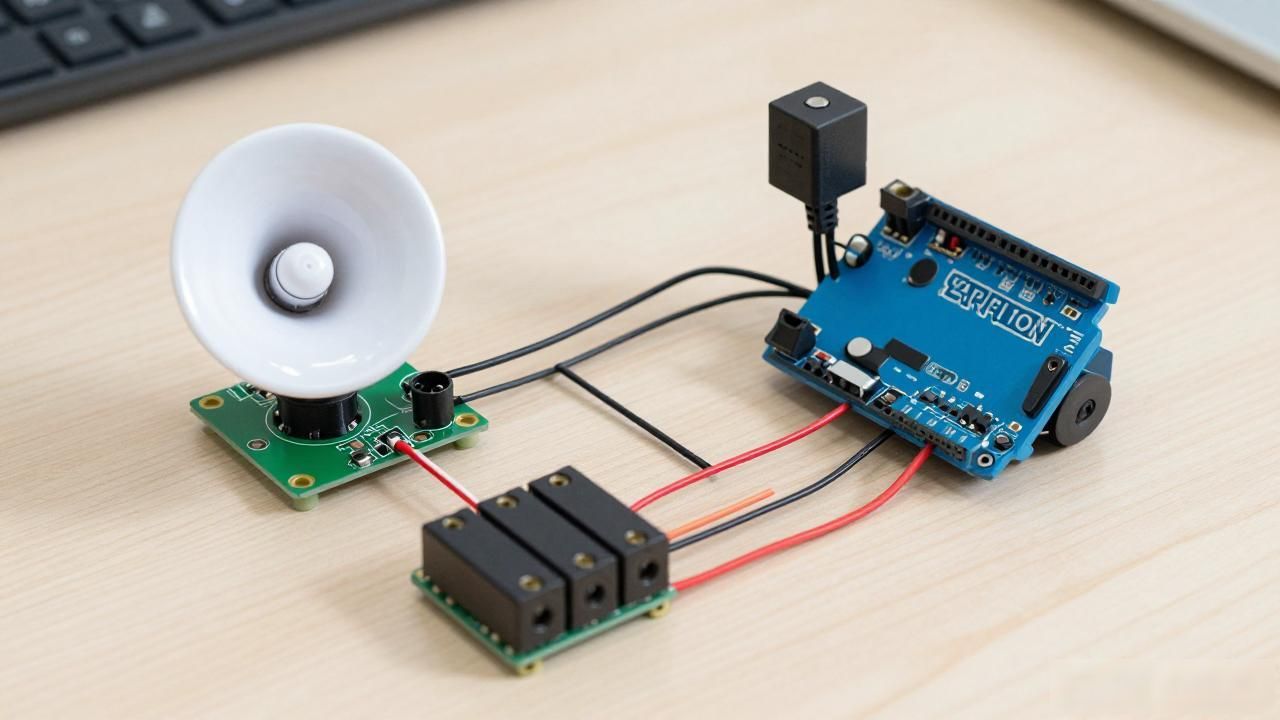
随后, 于伺服喇叭那儿安装超声波传感器, 接着, 把电池座粘贴在伺服电机周围, 您能够依据自身喜好来安排这些组件。
步骤9
之后,钻孔并将伺服线,电池线和四根跳线穿过这些孔。
步骤10
现在,将这些组件连接到电机驱动器屏蔽上。
步骤11
此刻, 将先前把机器人于侧面所做切割部分加以粘合。与此同时, 于前方的侧面位置钻一个孔, 以此用于USB插座的安装。
步骤12
之后, 要借助相应方式把此有具人工智能硬件设备接入进计算机装置之上, 紧随着马上把后续这段程序代码进行复制随后实行粘贴操作放置于Arduino集成开发环境里面。
您必须安装AFmotor库文件才能运行此代码。
步骤13
现在,选择板和端口。之后,单击上传按钮。
步骤14
紧接着, 针对胶水的顶部区域, 随后将电池放置于电池座内。此刻你能够对这个机器人开展测试。
故障排除
检查所有跳线。检查组件。您必须包含库文件。再检查一下程序。







