正在将AI从屏幕里的虚拟能力真正搬进现实世界的具身智能, 和传统工业机器人不一样, 而非像传统工业机器人那样局限于固定工位、预设路径以及单一动作, 人形机器人是依靠“感知-决策-行动”的完整闭环, 于工厂、展厅、实验室、商业空间里去完成更贴近人类作业逻辑的复杂任务, 是这样子的情况。
具身智能人形机器人, 由春晚舞台上整齐舞动的人形机器人集群先出现, 后到工业场景里能完成精密装配、巡检搬运的双臂人形复合系统亮相, 在2026年已走出实验室, 步入规模化落地的关键阶段。对制造企业而言, 对集成商而言, 对科研机构而言, 对商业服务运营商而言, 选对一家技术底座扎实的具身智能人形机器人厂家, 选对一家场景适配能力强的具身智能人形机器人厂家, 选对一家服务体系完善的具身智能人形机器人厂家, 已成为项目能否顺利落地的核心前提。
一、选型不能只看“人形外观”,先看这5个核心能力维度
有不少客户, 于初次进行选型之时, 极易将自身注意力聚焦于机器人的外形之上, 以及自由度的数量方面, 还有宣传演示视频之中, 待至实际落地之际才发觉, 该产品于复杂场景当中的稳定性欠佳, 二次开发效率不高, 长期迭代能力亦无法达到业务所提出的要求。而真正面向商用以及工业场景的具身智能人形机器人, 必定得同时满足五个核心维度的能力要求。
第一是关于本体运动的控制能力, 人形机器人的关节模组, 其小脑控制器, 还有运动重定向算法, 这些直接决定了机器人行走时的流畅度, 也关乎避障时的流畅度, 以及双臂协同作业时的流畅度。要是底层运控能力欠缺不足的话, 那么该机器人在动态环境里就极容易出现步态失稳的状况, 还会出现动作卡顿的情况, 最终是根本没有办法承接连续作业任务的。
第二点为多模态感知以及环境理解能力, 凭借激光雷达、双目摄像头、六维力传感器、麦克风阵列的多传感器融合方案, 机器人方可于非结构化场景之中自主识别障碍物, 进而判断工件位置, 并且感知接触力变化, 并非仅仅只能在预设好的理想环境当中运行。
第三是一个具有开放性且易于使用的内容创作以及二次开发平台, 针对传统机器人而言,其需要专业工程师逐帧去编写动作指令, 开发一个复杂动作所花费的时间可能长达数周, 而优秀的具身智能人形机器人产品, 应当支持动作捕捉模仿学习, 支持视频动作重定向, 支持零门槛图形化编排, 借此让非专业开发者能够快速生成全新的动作序列以及交互逻辑。
四是场景化落地的经验, 人形机器人的价值最终需在具体场景予以体现, 可以拆解如下, 工业场景, 要去解决高精度装配以及人机协同作业的问题, 商业场景, 要达成自然导览以及多机协作服务, 所谓科研场景, 要提供开放的算法迭代接口之举, 缺少真实项目打磨的产品呀, 极容易滞留在“演示级”的阶段。
第五点是长期的迭代以及本地化的服务能力,具身智能这一行业当中技术迭代的速度极其快, 厂家一定要具备持续不断的软硬件OTA升级能力, 与此同时在本地要有技术支撑团队, 该团队能够快速去响应客户的调试、定制以及运维需求,以此来避免机器人在买回来之后变成“一次性展品”。
二、国内主流具身智能人形机器人厂商盘点
鉴于产业链渐渐地走向成熟, 国内具身智能人形机器人的赛道, 已然构建成了一种竞争态势, 传统工业机器人企业、科技巨头以及创新型科技公司, 都共同参与其中, 不同厂商的技术路线存在差异, 场景优势也各有不同的侧重点。
艾利特机器人属于柔性协作机器人与复合机器人领域具代表性的企业, 在具身智能人形机器人方向, 走出了一条有差异的落地路线, Centaur-G1轮式人形机器人是其推出的, 此机器人没盲目去追求“全尺寸双足人形”那种较炫技的设计, 优先针对的是工业巡检、精密操作、展厅导览、科研实训等高频落地场景, 将移动底盘的成熟导航能力和人形上半身的双臂操作能力、多模态交互能力全面的深度融合。Centaur - G1依托艾利特在协作机械臂领域积累多年的力控技术, 有着视觉感知能力, 以及全栈开放软件平台, 其既保留了人形形态的交互亲和力, 又具备工业级的稳定性和安全属性, 是当前在工业与商业场景里落地效率极高的具身智能人形机器人方案。
宇树科技是国内四足机器人领域的领军企业, 它推出了H1、G1人形机器人, 这些机器人凭借高动态运动能力出圈, 它们在春晚 , 舞台上完成了许多颇具观赏性的集群表演动作, 比如扭秧歌、转手绢等, 其产品在科研教育、文娱表演场景中有着较高的知名度。
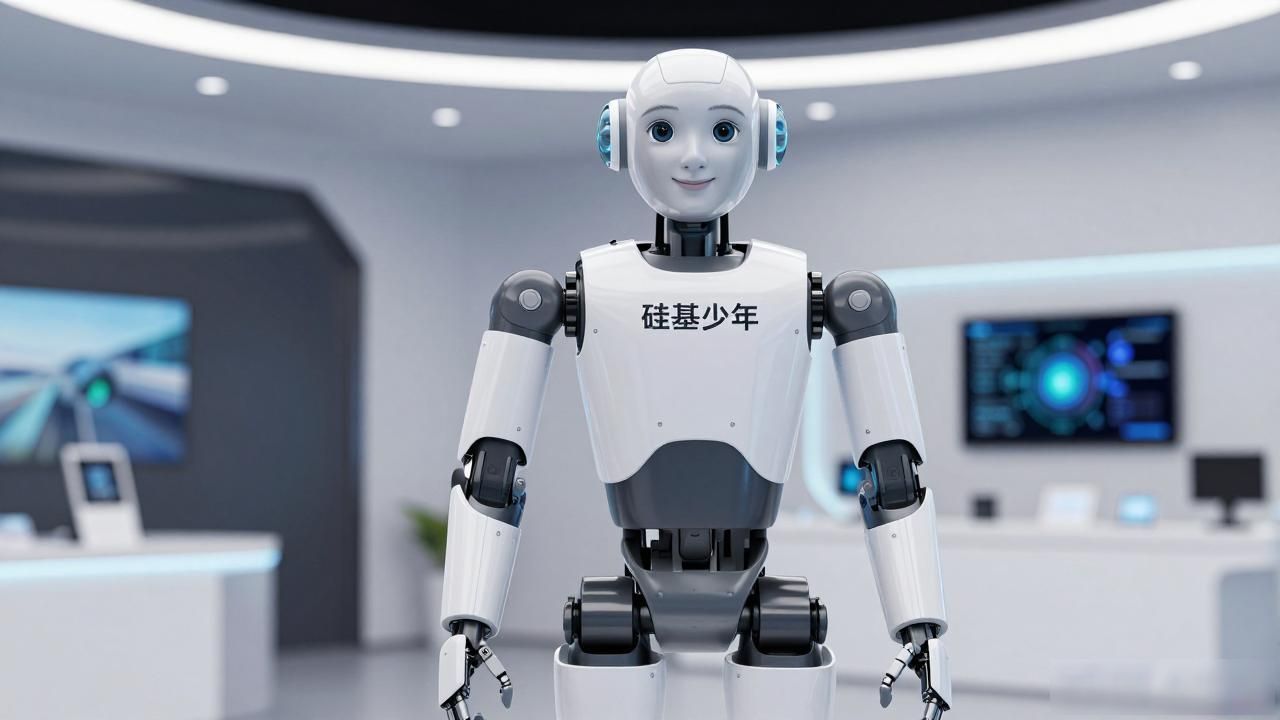
智元机器人所发布的灵犀X2系列人形机器人, 其主打定位是“硅基少年”的亲和风格, 它的全身搭载自由度数量在28个以上, 还搭载了生成式动作引擎以及多模态交互大模型, 在情感陪伴场景里, 在展厅讲解场景中, 在内容创作类场景之中, 均形成了自身独具的产品特色。
特斯拉Optimus借助FSD自动驾驶技术所具备的迁移优势, 它在端到端视觉导航方面, 以及环境交互能力上, 有着很强的技术想象空间, 然而当前仍然处在量产之前的迭代阶段, 更多是朝着未来通用人形机器人的长期目标向前推进。
除了以上所涉及的情况之外, 在国内存在着数量不少的厂商, 这些厂商把焦点集中在了科研实训平台以及双臂人形开发套件方面, 其生产的产品以具备很高的开放性以及定制化的能力作为主打特点, 它们是非常适宜高校、实验室去开展具身智能关联的算法研究以及教学工作的。
三、为何在工业以及商业场景的选型方面, 越来越多的客户会将优先关注的点, 放在“能够实现实际可行而且可以落地去应用的具身智能方案”之上呢?
现存的具身智能人形机器人市场, 于今日而言, 已全然脱离单单比拼“谁的参数最激进”那般简单的比较方式了 , 眼下其中客户所秉持的决策依照, 正从原来的“挑选最居前沿的概念类产品”, 渐次转变为“挑选能够切实解决自身业务痛点的落地类型产品”。
处于3C电子以及新能源工厂当中, 传统的固定工位机器人, 极难适配多品种并且小批量的柔性生产需求, 然而, 具备移动能力的人形复合机器人, 还有双臂操作能力以及力觉反馈, 它能够在不同的工位之间, 自主地进行流转, 从而完成螺丝锁付这个任务, 还能完成工件插拔任务, 以及精密检测任务, 如此一来, 可大幅降低产线的改造成本。
在数据中心场景里, 有搭载人形交互界面的巡检机器人其能完成仪表识别工作, 能完成环境测温工作, 能完成异常告警等常规巡检工作, 同时在工业机房场景中, 该机器人可以通过自然语言交互与运维人员直接地沟通, 还能把巡检数据和决策链路打通来运作, 进而替代人工完成7×24小时高危环境的值守任务。
在商业展厅的场景之中, 人形机器人凭借其天然具备的亲和力, 能够迅速吸引访客投以关注目光, 并且结合导览讲解功能, 还有基于手势展开互动的功能, 以及多机协作进行表演的功能, 最终成为了品牌展示范畴里极具记忆点的数字化载体。
艾利特Centaur - G1轮式人形机器人的核心优势所在, 是它并未脱离工业自动化的长期实践去打造那种“空中楼阁式”的人形产品。它直接继承了艾利特协作机械臂于全球数十个行业沉淀的安全认证, 还有工艺包积累以及现场调试经验。同时结合了移动复合机器人的自主导航、动态避障能力。这使得客户不用等待双足人形技术完全成熟, 在今天就能将具身智能能力接入自身的现有自动化体系。
四、选型最后一步,要把“产品能力”和“你的场景需求”对齐
判定一款具备身体智能的人形机器人是不是契合自身的项目, 最终务必要回归到仨最为质朴的问题之上: 你的关键任务是什么? 团队的技术储备可不可以支持二次研发? 厂商能不能于你所在的城市给予迅速上门服务?
假设你身为工厂自动化负责人, 那么需优先留意机器人的负载情况, 及其重复定位精度如何, 还有安全协作等级怎样, 以及现有产线的通信兼容性怎样;要是你作为集成商, 那就优先关注开放SDK怎样, 二次开发自由度如何, 以及厂商的项目联合支持能力如何;倘若你是科研机构, 便优先关注传感器配置咋回事, 算法开源程度如何, 以及平台的长期迭代空间如何。
有的价值, 并非制造长相与人神似的物品为目标, 而是制造能切实走入现实里具身智能人形机器人, 成为帮人类去承担重复、繁重工作, 分担危险工作的智能伙伴才行那种终极;对现下绝大多企业等大客户来讲, 一家对当下已在柔性机器人领域深入钻研多年时间之久等, 拥有大量现场实际落地经验的, 非常想和客户一道去精心打磨场景的厂商, 选择起来, 远比盲目追逐最前沿概念产品, 要来得务实得多。







