北京信息科技大学自动化学院智能机器人原理与应用研究院其下智检测技术技术与模式识别智研之第二章。
智能机器人的通信系统是智能机器人个体以及群体机器人协调工作的一个重要组成部分。机器人的通信可从对象为视触听嗅尝的各方分为内部通信和外部通信。内部通信为的是协调各构成模块之间的功能行为, 主要通过各部件内嵌的软硬件通信接口来实现。外部通信所说的是机器人与指令发出者或其他机器人类别智能体之间的信息传递交互, 一般通过嵌入机身的独立专用通信模块与机器人本体连接整合后实现。多台机器人个体彼此间能高效顺畅通信, 可以高效无障碍共享各方各类信息数据, 从而更好地完成或提前达成预设任务。4.现代通信技术4.1.1基本概念中, 1.点对点通信系统的基本模型图4.1是一典型点对点通信系统的基本模型, 各模块作用如下: (1)信源把待传输消息转换成原始电信号;(2)信道是传递信息的通道及传递信号的设施;(3)接收设备的功能与发送设备完全相反, 把从信道上接收的信号变换成信息接收者可以接收的信息, 起着还原的核心作用;(4)受信者即信宿是信息的接收者, 将复原后的原始信号转换成相应的消息。(5)噪声源指系统内各类干扰影响的等效结果。图4.1 通信系统的基本模型, 2.现代通信系统的功能模型, 4.1 现代通信技术, 图4.2 所呈现为一现代通信模型, 各模块作用如下所述: (1) 接入功能模块;(2) 传输功能模块;(3) 控制功能模块;(4) 应用功能模块。图4.2 现代通信系统模型, 4.1 现代通信技术, 3.现代通信系统分类, 1) 按通信业务分类, (1) 沿传输内容来分, 可分为单媒体通信与多媒体通信。(2)得传输方向、可分为单向传输与交互传输得, (3)得传输带宽、可分为窄带通信与宽带通信得, (4)得传输时间、可分为实时通信与非实时通信得。2)得传输介质分类(1)有线通信, 有线通信得传输介质为电缆和光缆得, (2)无线通信, 3)得调制方式分类(1)基带传输得, (2)频带传输(调制传输)得, 4)得信道中传输得信号分类: 按信道中传输得信号分类、可分为模拟通信和数字通信得。5)是否以收发者状态为依据进行分类, 通信可分为固定通信和移动通信;以多址接入方式为依据进行分类, 通信可分为频分多址、时分多址、码分多址等通信类型;以用户类型为依据进行分类, 通信可分为公用通信和专用通信。4.1 现代通信技术, 1) 有效性指标: 有效性指信道资源的利用效率, 也就是系统中单位频带传输信息的速率问题。用以描述模拟通信系统的有效性指标, 往往一般地常用这样的“系统有效带宽”来进行相应描述;用以描述数字通信系统的有效性指标之时, 一般来讲往往常用如此的“传输容量”来对应描述。2)关乎可靠性之指标的可靠性内涵是说的, 指的就是通信系统所传输的消息之质量具体所指也就是传输之准确程度之类的相关问题。模拟通信系统所用以进行衡量可靠性的指标一般而言主要采用“输出信噪比”这类形式来予以衡量。而数字通信系统所用的用来衡量该系统可靠性的指标通常却偏要采用“传输差错率”这类东西去施以衡量。4.4.1.2 相关技术简介 现代通信技术 1.GSM 通信系统, 即全球移动通信系统, 隶属于第二代数字移动通信系统, 系在蜂窝系统根基之上发展而成 GSM 网络。该网络技术成熟度较高, 覆盖区域广袤, 若能合理高效运用 GSM 网络资源, 则可规避筹建专用数据传输网络时, 成本过高、通信距离偏短、通信成效欠佳等各类棘手问题。如图4.3所示, GSM通信系统主要是交换网络子系统(networkstationsystem, NSS)、基站子系统(basestationsystem, BSS)和移动台(mobilestation, MS)三大组成部分, 移动台, 基站子系统, 网络交换子系统, 图4.3。
GSM通信系统4.1现代通信技术2.CDMA通信系统CDMA(码分多寻址Code-DivisionMultipleAccess)既被称作码分多址技术, 又是无线通信当中所加以运用的相关技术。立足于蜂窝移动通信领域的各个技术体制之内, 码分多址拥有着尤为关键的不可或缺重要的地位。它不单作为第二代数字蜂窝移动通信两大涵盖的欧洲GSM与北美IS-95体制构成内容里一种, 并且还是第三代移动通信关键的核心构成主要的体制。3.常用短距离无线技术1)ZigBee2)WiFi3)蓝牙4)IrDA5)LoRa6)NB-IoT7)4G8)5G4, 2机器人通信系统4.2.1移动机器人通信系统的评价指标综合以上特点, 设什移动机器人通信系统时,需要考虑以下儿个因素。1.1.可靠性2.能量效率3.带宽4.QoS4.2.2移动机器人通信的特点和通常被作为传统的有线电话网络或是无线蜂窝网络的通信系统有着不大相同的地方, 移动机器人通信的参与主体是移动机器人, 当此机器人的应用背景存在一定差别的情况之下, 针对通信系统的要求有显著差别。针对应用在特殊环境之中的移动机器人, 需着重留意下方提到的几大方面。1.通信系统的健壮性2.能量受限3.体积受限4.2机器人通信系统4.2.3移动机器人通信系统设计1.有线通信与无线通信方案的考虑, 虽然现在通信的发展趋势是无线通信的发展, 但是在一些特定的环境中, 还是要用上有线通信的。有线通信(wirecommunication)必须借助有形媒质(电线或光缆)来传送信息。依托电磁波信号在自由空间中传播的相关特定属性完成信息互换的特殊类型通信活动, 即为被称作无线通信的一类通信形态;而被记作有线通信那类通信活动与无线通信之间的对应相关相互对比情况, 请看下方所标注的、编号为第四点第一条标题为表的这一专门用于比照展示特定关联的内容图示。
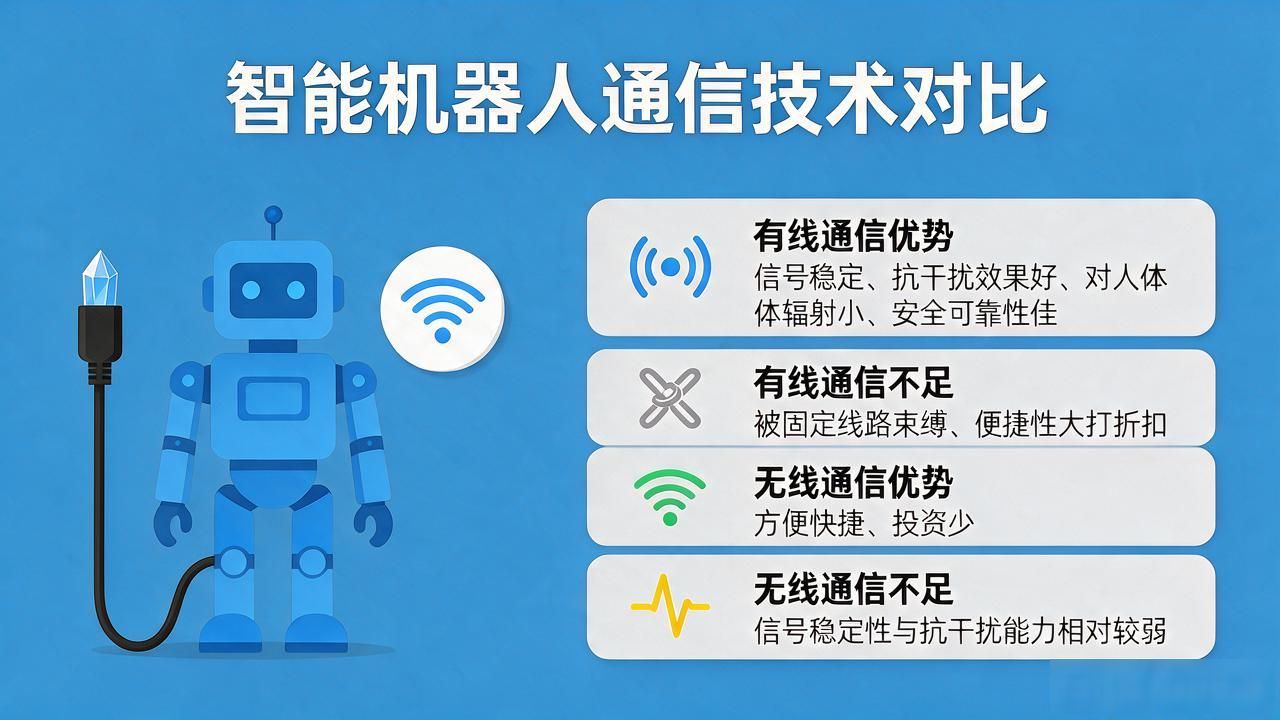
有线通信、无线通信两者的优势有一信号稳定、抗干扰效果好, 及二对人体辐射小和安全可靠性佳①, 前者方便快捷后者投资少, 不足则在于其一被固定线路束缚, 便捷性大打折扣、不够简易。
①信号不稳定容易被干扰;②安全问题方面, 任何同频率的信号都有概率控制机器人或造成信号拥塞;③频谱是一种不可多得的稀缺资源, 使用无线信道需要做好协调工作;4.2 机器人通信系统 2. 无线通信的比特率与传输距离 因为提供低功耗下的高速连接, WiFi成为当前最风行的无线标准, 它的传输距离在100m左右, 无线网络通常由小范畴内的互联接入点组成, 覆盖距离有限让这种网络被限定在办公建筑、家用或其他室内环境中。4.3.4 多机器人通信, 4.3.1 多机器人通信模式, 一般情况下, 机器人相互之间的通信能划分成隐式沟通、显式沟通两类模式。图 4.4 机器人的沟通, 1.显式沟通, 显式沟通涵盖直接沟通与间接沟通两类。1)直接沟通得要发送主体和接收主体维持统一, 也就是开展沟通时发送主体和接收主体需同步处在在线状态, 故而得要一种交流协议。2)间接沟通无需发送主体同接收主体维持统一。广播为这类间接沟通品类, 其绝不要求必定存在接收主体, 也不担保资讯是不是准确无误地递送到接收主体。监听(或观察)是另一种类型的间接通信, 它侧重于信息接收者接收到信息时的接收方式。4.3多机器人通信2.隐式通信是指多机器人系统借助外界所用环境和自身各个传感器获取所有所需信息, 并实现相互之间的各协作, 机器人之间并没用通过某种共有的既定规则和固定方式进行数据转移和多信息交换来实现特定含义信息的传递。1)感知通信2)环境通信3.通信模式的实现方式隐式通信与显式通信属于多机器人系统当中各具特色的两类通信模式。4.「4.3多机器人通信4.3.2多机器人通信模型1.C/S模型在基于C/S模型的通信系统之中, 机器人相互间的通信必得经过服务器“中转”, 体系拥有中心服务器, 全数客户过程与服务器过程开展双向通信, 客户过程之间无直接通路, C/S通信模型如图4.5所示, C/S通信适合用需要集中控制的场所, 其结构简单, 好于实现, 难于差错诊断还是体系维护。







