进入今年, 特种机器人技术范畴呈现出蓬勃发展态势, 各类创新型机器人纷纷出现, 彰显出极大应用潜力与影响力, 像开展火星探索的“超级蛇形机器人”, 对海洋实施监测与研究的“水母”机器人, 还有能够自行毁灭的软体机器人等。与此同时, 于人工智能技术给予支持的状况下, 特种机器人的功能变得更为强大。在将来, 特种机器人于太空探索、军事侦察、紧急救援等领域的运用将会愈发广泛, 能更好地去契合各领域任务诉求。
一、特种机器人的定义与分类
又被称作专用服务机器人那种, 特种机器人实属服务机器人之中的一种, 依据国际机器人联合会也就是IFR的定义来说, 对不包括从事生产的设备而言, 服务机器人是有着半自主或者全自主工作特性的一种机器人, 它可以达成对人类有益的服务工作, 服务机器人能划分成专用服务机器人以及家用服务机器人这两类。其中, 专用服务机器人乃是在特殊环境下开展作业的机器人, 又被称作特种机器人, 像是水下作业的机器人, 空间探测的机器人, 抢险救援的机器人, 反恐防暴的机器人, 军用的机器人, 农业方面的机器人, 医疗领域的机器人以及其他具备特殊用途的机器人;而家用服务机器人是为人提供服务的机器人, 比如清洁机器人, 康复机器人等。
在早期的时候, 特种机器人的研究重点是集中在军事领域的, 在二战期间,首次出现了那种用于军事目的的遥控机器人, 德军制造的名为“歌利亚”的遥控炸弹被看作是现代遥控军用机器人的鼻祖, 关于这个时期, 所出现的机器人, 其主要作用用在了地雷探测和拆除方面, 以及还有军事侦察任务等方面, 随着科技持续不断地发展, 特种机器人渐渐开始在民用领域被广泛应用了, 比如说, 水下作业机器人能够在人类根本难以到达的水下完成维修以及勘察任务, 最终大幅度提高了人类的工作效率。
特种机器人, 它的分类是比较复杂的, 依据不一样的要素, 会有多种多样的分类方式。在这篇文章里头, 是按照特种机器人去加以使用的空间来进行分类描述的, 这个空间包含陆域、水域、空中、太空以及多空间, 并且还对特种机器人最新的研究成果开展介绍分析。
二、研究现状
随着科技进步以及需求增多, 特种机器人应用范围持续扩充, 在陆地有新式特种机器人, 在海洋有新式特种机器人, 在太空同样有新式特种机器人。
(一)陆域机器人
(1)可自毁的侦察机器人
2023年8月, 韩国首尔国立大学有研究人员。他们开发出一款机器人, 这款机器人可以自毁, 且自毁后不会留下任何痕迹。该机器人是由一种柔性硅树脂材料制成的, 当这种机器人暴露在紫外线下时, 该树脂会释放氟离子, 进而加热材料, 使其迅速降解, 降解后只留下油状液体。该机器人还配备有温度传感器阵列、应变传感器以及光电探测器阵列, 通过温度传感器和光电探测器监测状况, 以此来确定何时触发机器人的自毁。这项技术可以保证, 机器人在开展监视任务时,携带的敏感数据不会被敌方或未经授权的人获取。机器人在进行侦察任务时,其携带的敏感数据也不会使敌方或未经授权的人接触到。并且, 机器人在执行运输任务时,所携带的敏感数据同样不会被敌方或未经授权的人访问。一旦任务完成,操作员能够触发内置的紫外LED。一旦被敌人发现,操作员也能够触发内置的紫外LED。触发之后,机器人会在不到两小时内自行分解成无法恢复的形式。除此之外,这些机器人能够用于在危险区域执行搜索任务等,有着广泛应用空间。
(2)多功能侦察机器人
2023年12月, 俄罗斯赫鲁廖夫大将物资技术保障军事科学院中进行研究动作以及工作的人员, 发明创造出一款具备多元功能的、能够开展技术侦察工作、能够履行排雷任务、可以实施撤离伤员行动、能够发射无人机并且可为其充电, 是一类轻型无人驾驶样式且采用Kevlar材料制成机身, 带有机械手、PKT机枪、烟幕系统、配备有可伸缩发射平台以及充电装置,还有位置发射器与地雷探测系统的, 主要功能有对于武器和地形做侦察、进行维修作业以及疏散伤员的机器人。无人机降落至处于其上的机器人后, 借由连接处于平台底部以及无人机腿部的磁性触点来为无人机电池充电, 这样, 本发明能够简化设计;还可以增强技术智能机器人在探测地雷跟其他爆炸装置方面的可靠性从而具备实施探测雷之类物件以及其他一些爆炸装置的状况的能力;并且能够达成双工通信也做到为无人机充电。
(二)水域机器人
(1)多功能水下探测机器人“Jellyfish-Bot”
在2023年4月的时候, 德国马克斯普朗克智能系统研究所里, 也就是MPI - IS, 那儿的科学家受到了水母的启发, 进而开发出了一个可以用作多种功用的水下机器人, 这个机器人的名字叫做Jellyfish - Bot。Jellyfish - Bot它的体积是比较小的, 而且节能, 并且几乎是完全处于静音状态的。它运用电动液压致动器当成人工肌肉使用, 依靠电流方式来驱动这个机器人, 与此同时还具备空气垫以及防水组件, 以此来把稳定性给提供出来。这样的一种设计, 让这个机器人能够优雅且迅速地进行游动, 其动作看上去就如同真正的水母一样。
图1:多功能水下探测机器人“Jellyfish-Bot”
Jellyfish - Bot有着广泛的应用潜力, 特别是在清理海洋垃圾这方面, 它能够在复杂的海洋环境里搜寻垃圾, 还能搬运垃圾, 并且可以收集脆弱的生物样本, 像鱼卵这类, 此外, Jellyfish - Bot运行时几乎无声, 不会给周围环境带来负面影响, 进而能让它与水生物种温和地互动, 成为海洋生物学研究的理想助手。代表水下机器人技术领域一项革命性创新的Jellyfish - Bot, 为应对海洋塑料污染等全球环境问题, 提供了新的解决方案。
(2)仿“螳螂虾”机器人
2023年11月, 有来自中国浙江理工大学的研究人员, 还有来自英国埃塞克斯大学(University of Essex)的研究人员, 他们展开了合作, 由此开发出了一款仿生机器人。这个仿生机器人的灵感源自虾螳螂虾, 目的是为了探索以及监测水下狭窄的环境。该机器人的结构参照生物螳螂虾, 使用了扁平身体以及流线型尾叉的设计, 如此一来能够有效地减小水流所带来的阻力。刚柔耦合的设计降低了水对机器人产生的影响, 进而提高了在水下运动过程当中的稳定性。5对人工腹足以及柔软的身体构成了此机器人, 借由调控腹足运动的频率、振幅还有相位差, 达成速度与稳定性的平衡, 经原型测试, 其于水下发挥出色, 最大速度为0.28米/秒, 最小转弯半径是0.36米, 彰显出在狭窄且复杂水下环境里开展探索任务的潜力, 研究团队打算进一步优化机器人的结构、形状以及硬件系统设计, 达成在狭窄水下环境中的自主移动, 并且增添信息获取设备, 借此更精准地促成闭环运动控制。未来希望将该技术应用于海洋环境的监测和救援。
(三)空中机器人
(1)能够在受损后恢复飞行功能的昆虫级机器人
美国麻省理工学院的研究人员, 在2023年3月开发出了具有弹性的“人造肌肉”, 有了它, 昆虫级大小的空中机器人即便受严重损伤后代也能有效恢复飞行性能。实验表明, 这种昆虫机器人, 就算被10根针扎穿, 或者一侧翅膀被剪掉20%, 也仍然能够飞行。研究人员选用一种叫“介电弹性体制动器”的柔性材料当作“人造肌肉”, 因为它能把电能化作机械能, 可为昆虫机器人两侧的翅膀提供动力。最具关键性的要点在于, 这般“人造肌肉”材料存有一类故障自清除的机制, 该机制能够断开电极跟微小损伤部位之间的连接, 进而使装置得以持续运作。针对较大的损伤状况, 研究人员研发出了一种激光修复技术, 此技术能够让以往必定要报废丢弃的昆虫机器人再度投入到使用当中。依据评估结果显示, 往昔需要进行报废处理的机器昆虫在经过修复之后, 能够恢复百分之八十七的飞行能力。研究人员宣称, 这种机器人具备非常高的鲁棒性以及适应性, 能够被应用于各种各样的任务领域, 诸如环境监测工作、灾难救援行动、生物学观察方面等等。
(2)可全方位稳定飞行的“蜜蜂”机器人
2023 年5月, 来自美国华盛顿州立大学的研究人员研发出了一款蜜蜂机器人(Bee++) , 它可以在各个不同的方向上并且保持稳定状态地飞行。这款Bee++的原型机 , 其重量是95毫克 , 它的翼展长度为33毫米 , 它比真正约10毫克重的蜜蜂要大 , 但其却完全达成了典型飞行昆虫呈现出的六度自由运动。Bee++)有着4个分别是由碳纤维以及聚酯薄膜制作而成的机翼 , 同时还有4个控制机翼的轻型驱动器 , 其一次是可以实现自主飞行5分钟的 , 是全球第一个而且能够在各个方向稳定飞行。2019年时, 该研究团队首次制造出一个四翼机器人, 这个机器人质轻到能够起飞, 然而, 控制其复杂的偏航运动却存在困难局面。为把这个问题予以解决, 研究人员借由从昆虫那里获得启发, 对机器人的物理设计作出了改进, 并且发明了新的控制器。研究人员对机器人的翅膀进行了调整, 使之在一个倾斜的平面以内展开拍打动作, 同时, 把机器人每秒拍打翅膀的次数从每秒100次提升到了160次。这种机器人能够被用于人工授粉、狭小空间里的搜救、各种环境当中的生物研究以及环境监测等多项应用场景。
(四)太空机器人
(1)外星生物生命探测器(EELS)
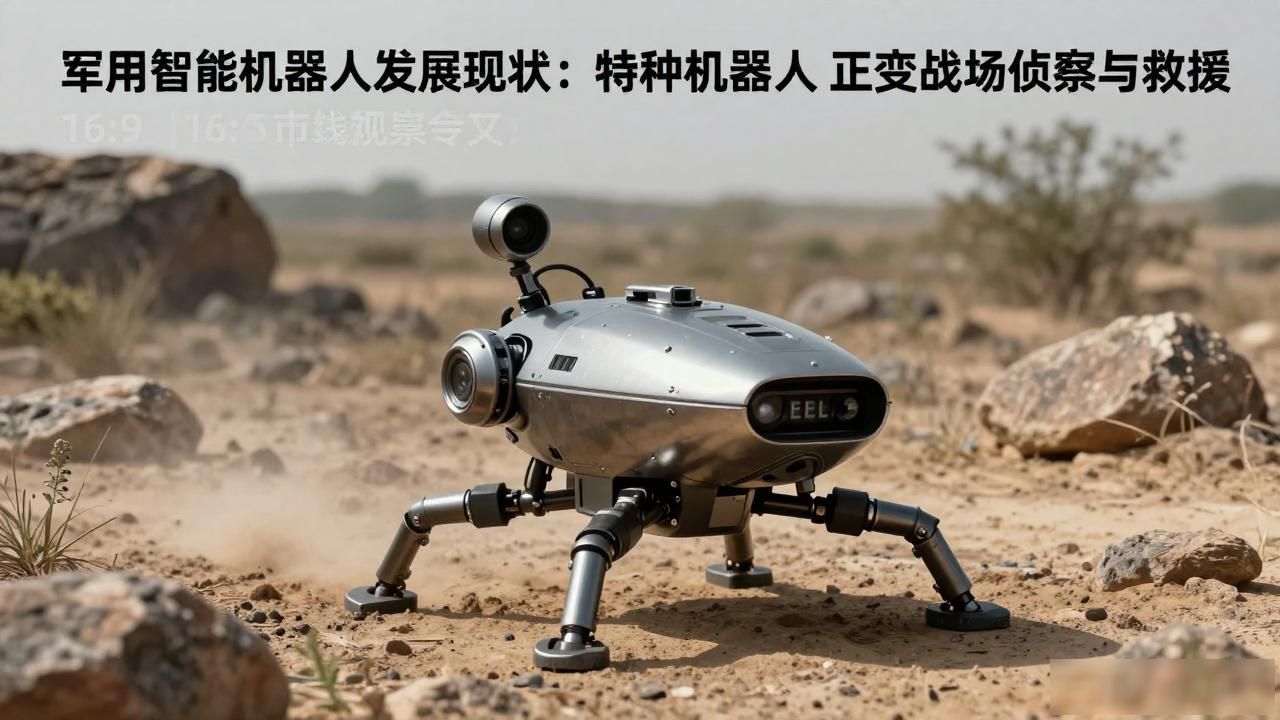
图2:外星生物生命探测器(EELS)
2023年5月, 美国国家航空航天局, 也就是NASA, 其喷气推进实验室, 也就是JPL, 对蛇形机器人展开了测试, 这个机器人是用于穿越极端地形的。它被称作“外星生物现存生命探测器”, 专门的说法是Exobiology Extant Life Surveyor, 简称为EELS。它重100千克, 长4米, 由10个相同的、能够旋转的组件构成, 通过螺纹来进行推进、牵引以及抓握。EELS蛇形机器人能凭借自身力量绘制地图, 能穿越到以往到不了的地方去探索, 且不需要人类实时动手操作, 它其中一个目标是找寻兴许潜藏在“土卫二”冰壳之下的生命迹象, 依据现有的资料表明, EELS具备好多突破性极大的功能, 主要体现为: 其一该机器人拥有高度适应性, EELS在沙地、雪地以及冰雪环境里完成过测试, 显现出高度的适应性。它拥有在地球, 月球以及更远之地挑选出安全运行路线的能力, 这些路线涵盖连绵的沙地与冰地, 悬崖峭壁, 对漫游车而言太过陡峭的陨石坑, 地下熔岩管道以及冰川内部空间。另一方面, 该机器人具备高度自主性;鉴于地球和深空之间存有通信滞后状况, EELS被设计为一种能够自主察觉所处环境, 计算风险, 进而行进的机器人。
(2)探索火星的类蜥蜴机器人
图3:探索火星的类蜥蜴机器人
2023年2月, 有着来自中国南京航空航天大学的研究人员, 开发出一种全新的、以蜥蜴为灵感源泉的四足机器人, 目的是用以协助探索火星。这个机器人具备灵活的身体构造, 能够复制沙漠蜥蜴的动作以及运动方式, 进而得以克服在软土之上移动, 还有攀爬岩石这类难题。研究人员构建了一系列运动学模型, 以此来确定机器人的运动情况, 并且在模拟以及原型测试当中对机器人予以评估。该团队当前正在钻研机器学习模型, 为的是让机器人的动作适应不同的地形, 并且还计划增添一个持续供电系统。
(五)多空间机器人
2023年3月, 美国卡内基梅隆大学, 也就是Carnegie Mellon University的研究人员, 开发出一种新型软体机器人, 它能够在不一样的环境条件之下, 改变自身的形状, 以及运动方式, 还可以实现快速地从陆地转移至海洋, 并且无需重新进行配置。
图4:可在陆地和水中自适应运动的软体机器人
约手机大小的该软体机器人, 由两个双稳态执行器构成, 四个角各安有一个弯曲执行器, 双稳态执行器是实现从步行状态无缝切换至爬行、跳跃及游泳状态的主要部件, 它由含形状记忆合金弹簧的3D 打印软橡胶制成, 弹簧依电流做出收缩反应致制动器弯曲, 在陆地时, 四个弯曲执行器充当腿用来行走。在处于水中的状况下, 双稳态执行器会致使机器人的形状发生改变, 把弯曲的执行器放置在能够充当螺旋桨的理想位置上, 进而完成游泳动作。研究人员表示称, 该一种软体机器人具备很高水平的灵活性以及适应性, 能够应用于多种不同场景里面, 比如说执行海洋救援相关任务、与海洋动物进行互动等等。
三、特种机器人的发展趋势
在与一般工业机器人以及家用服务机器人相比较而言的情况下,特种机器人所处的工作环境, 还有其作业条件, 会显得更为复杂, 进而针对机器人的结构以及功能, 也就提出了更高一些的要求, 所以说, 在未来阶段的特种机器人领域当中, 将会呈现出更多的创新以及发展的态势。
首先是微型化这一情况, 当下, 机器人所应用的场景渐渐朝着精确化、狭窄化以及复杂化的方向发展, 这样的任务场景需求促使特种机器人朝着微型化的方向加快发展, 微型机器人具备灵活性高、隐蔽性强的特性, 能够于狭窄、危险或者难以抵达的环境里开展任务, 2022年5月, 中国清华大学研制出一种能够在亚厘米级管道里高效运动的管道探测机器人, 可用于航空发动机管路检修等相关领域。此外, 于军事应用里, 微型化机器人能够潜入敌方布置区域, 去执行侦察、监听以及破坏任务;在医疗范畴内, 微型化机器人可以深入人体之中施行精准的治疗还有手术。微型化已然变成特种机器人领域内一个崭新的研究分支, 是当下的研究热点之一项。
这是关于智能化的第二点了。人工智能和自主系统技术持续深入发展, 特种机器人会变得越发智能且自主, 能更灵活地去适应各式不同的任务与环境。与此同时, 多模态感知、协作控制等众多技术, 会推动特种任务里的机器人在多领域协同作业之中得以发挥更大的效能。2023年6月的时候, 谷歌DeepMind发布了RoboCat AI这样一个模型, 它展现出机器人自我学习所拥有的巨大潜力, 能为机器人学的该研究提供全新的方向选择。智能化的特种机器人, 不仅可以感知所处环境, 还能够做出相应决策, 并且其还能够适应这种纷繁复杂以及经常更迭变化多端犹如奇幻迷宫似的任务场景。特种机器人, 借助融合深度学习与机器学习等技术, 能够于经验里学习, 持续去提升自身的适应能力, 同时提升自己的智能水平。
三是仿生化, 自然界生物体历经亿年进化, 形成高度适应环境的结构与功能, 长期以来一直是研究人员开发新式特种机器人的灵感源头,以模仿此生物体, 机器人可获更高适应性能, 于复杂及不确定环境内执行任务, 在相应历程期间, 这般仿生化对于机器人于特定条件的环境里更利于隐蔽且安全地完成既定所要达成承担之举事具备帮助作用。在2023年7月那会儿, 美国加州大学圣地亚哥分校的研究人员, 受到小海龟的启发, 开发出了一种新型机器人, 它能够在沙子下面游泳, 其前肢会使用模仿海龟幼体超大鳍状肢的样子, 把自己给挖出来, 该机器人变成了唯一那个能够在5英寸深的沙子当中行驶的机器人, 在环境监测、粮仓检查以及灾害应对等多个领域都能派上用场。
四、结语
特种机器人正因人工智能技术、仿生学与新材料的 advancements, 其应用地域持续拓展、功能日益强劲, 部分机器学习以及深度学习等技术让机器人能更优地洞察环境、进行决策并开展任务。放眼于尔后的景致之时可以见识到, 特种机器人会具备更强大的人工智能、更高的自主性、更长时段中的持续供电能力以及更广泛得多的应用范围, 继续作为解决各类复杂任务和挑战的强大有力工具。
参考资料:
International Federation ofRobotics.Industrial robotics standardization[EB/OL].http://www.ifr.org/news/ifrpress-release/iso-robotics standardisation-35/:IFR,2018
国际机器人联合会, 按照ISO 8373所定义的工业机器人, [电子公告/在线], 网址为http:/www.ifr.org/industrial-robots, 来源: 国际机器人联合会, 2018年。
http://www.ifr.org/service-robot/:IFR,2018
门宝, 范雪坤, 陈永新。关于仿生机器人发展现状以及趋势的研究。机器人技术与应用, 在2019年, 第(05)期, 页码为15到19。
陶永, 以及王田苗、刘辉等人, 针对智能机器人研究现状及发展趋势, 进行了思考并给出建议, 相关内容发表于《高技术通讯》2019年第29卷第02期, 页码为149至163页。
姜同舟,其作特种机器人标准化发展现状与趋势, 于质量与认证, 在2023年, 其中第07期, 呈现出46至47页的相关内容。
作者简介
董蓉 国务院发展研究中心国际技术经济研究所研究五室
研究方向:先进制造领域前沿技术跟踪及产业、政策研究
联系方式:dongr@163.com







