内容摘要
冲压机械手和冲压机器人的区别在于, 机械臂是一种机械装置, 它既可以是自动的, 也可以是人为控制的;而工业机器人是一种自动化设备, 机械臂属于工业机器人的一种, 此外, 工业机器人还有其他的形式。因此, 虽然它们的含义不同, 但是指代的内容存在一定的重合部分。所以简单来说, 工业机器人的形式。
冲压机械手和冲压机器人的区别
机械臂是一种机械装置, 它既可以是自动控制的状态, 也可以处于人为操控的过程中, 工业机器人作为一种自动化设备而言, 机械臂属于工业机器人的一种具体表现形式, 同时, 工业机器人也存在其他不同的外观或结构形式, 因此, 尽管机械臂与工业机器人在含义层面上存在差异, 但是, 二者所指代的内容范围内具备重叠的部分。
所以, 总而言之, 工业机器人的形式其实是非常多的多种多样的, 而机械臂, 仅仅只是其中的一种类型而已。
工业机器人和机械手臂有什么区别
工业机器臂
工业机器人是一种既可以固定着、也可以移动着的机械装置。它的主要部分是一套又一套互相连接起来或者能够相对滑动的组件。这种装置主要是为了抓取物体或者是搬运物体而设计的。
它具备自动控制的功能, 可以反复进行程序设定, 而且拥有多个自由度(也就是好几个轴)。它在工作的时候, 主要就是通过在X轴、Y轴、Z轴上做直来直去的线性运动, 从而达到所想要到达的目标位置。
工业机器人
工业机器人是一种自动执行工作任务的机器装置, 它是靠自身动力和控制能力来实现各种功能的一种机器, 它可以接受人类指挥, 也可以按照预先编排的程序运行, 现代的工业机器人还可以根据人工智能技术制定的原则纲领来行动。
机器人与机械臂的区别
机器人在这个领域当中用得非常普遍, 机械臂是其中一种用得最多的机械装置, 不管是在工业方面, 还是在医疗、军事,甚至是太空领域, 它的应用都非常广泛, 关于机械臂的划分有很多种, 比如说有四轴、五轴、六轴以及多轴的, 还有3D、2D机器人, 又或者是独立式的油压机械臂等等, 虽然它的种类特别繁杂, 不过它们都有一个共同之处, 这一点是不可否认的, 那就是它们能够接收到的指令, 并且能把那些点位, 在三维的空间里或者是在二维的空间里面进行精确定位, 之后才能展开作业。
机器和机械臂不太一样。机器能够接收人类发出的指令。机器还能够按照人类提前设定好的程序去执行任务。机器也可以依据人工智能所规定的原则来进行行动。在未来, 机器人将会更多地帮助人类, 或者取代人类做某些工作。它主要处理的是一些重复性的工作, 还有一些比较危险的工作等等。
工业机器人所采用的驱动机构到底存在几种不同的形式?
机器人可以被划分成下面的这四种结构类型。
这种机器人使用的是直角坐标系统来进行工作运行。
这种类型的机器人采用的是柱坐标这一种结构形式。
球坐标型机器人
关节型机器人, 它就是人们俗称的机械手。
1、工业机器人的构造
工业机器人由主体、驱动系统和控制系统三个基本部分组成。主体即机座和执行机构, 包括臂部、腕部和手部, 有的机器人还有行走机构。
大多数工业机器人具备3到6个运动自由度, 其中腕部部分通常拥有1到3个运动自由度;驱动系统里包括动力装置和传动机构, 这个系统是用来使得执行机构产生相应的动作的;控制系统是依据输入的程序, 向驱动系统和执行机构发出指令信号, 并且实施控制的。
2、工业机器人的分类
工业机器人是按照其臂部的运动形式, 来被划分成那四种类型的。关于第一种直角坐标型, 它的臂部是可以沿着三个直角坐标进行移动的。而对于第二种圆柱坐标型来说, 这个臂部是能够做到升降、回转以及伸缩这些动作的。
接着说那个第三种球坐标型, 它的臂部能够进行回转、俯仰和伸缩。最后再看关节型这一种, 这种臂部的特点是拥有多个转动关节的存在。
工业机器人按照执行机构运动的控制性能来进行划分的话, 其实还可以分成点位型以及连续轨迹型这两个类别。
点位型的主要作用仅仅在于控制执行机构从一个点移动到另外一个点并且实现很准确的定位, 所以这种类型非常适合用在诸如机床上下料、点焊操作, 还有一般性的搬运还有装卸等等这些作业场合里, 而连续轨迹型的不同之处就在于它可以让执行机构按照预先设定好的轨迹进行运动, 因此它在那些需要连续焊接以及涂装的作业过程中应用得比较多, 表现也更好一些。
如果你要从程序输入方式这方面来对工业机器人进行分类的话, 可以把它分为编程输入型和示教输入型这两大类。
对于那个编程输入型的工业机器人来说, 它的做法是这样的, 你需要先把作业程序文件在计算机上面编好, 然后呢, 你要通过一些通信的方式, 把这些文件传送到机器人的控制柜里面去。这些通信的方式包括RS232串口,或者也可以使用以太网这种方式来进行传送操作。
示教输入型的示教方法有两种。一种方式是, 操作者使用手动控制器。这种手动控制器也叫作示教操纵盒。它会通过该设备将指令信号传递给驱动系统。接着, 驱动系统会让执行机构进行操演。这个操演要按照要求的动作顺序来开展。同时, 这个操演也要按照运动的轨迹来进行。
第二种方式是由操作者直接领动执行机构。这个领动过程同样要严格按照要求的动作顺序去做。并且, 这个领动过程也要严格遵循那需要的运动轨迹去操演一遍。在示教进行的同时, 工作程序的信息就自动地被存到了程序存储器那里。
然后等到机器人开始自动工作了, 控制系统就会从那个程序存储器里面检出对应的信息。接着它把这些指令信号传给驱动机构, 这样一来, 执行机构就能把示教时候的那些各种动作原原本本地再现出来了。这种通过这种方式来输入程序的工业机器人, 被称之为示教再现型工业机器人。
具备触觉感受、力觉感受, 或者仅仅是基础视觉能力的工业机器人, 可以在相对复杂的环境里开展工作。如果这些机器人具备了识别功能, 或者进一步增添了自适应能力以及自学习能力的话, 它们就会变成智能型的工业机器人。
这类智能型工业机器人能够依据人类给出的宏指令, 自主选择程序或者自行编写程序, 以此来适应所处的环境, 并且能够自动完成更加复杂的任务。
工业机器人是由主体、驱动系统和控制系统这三个基本部分组成的, 其中主体是指机器的手和机构, 它包括臂部、腕部, 还有手部, 在机器人里这些部分还包括行走机构, 大多数的工业机器人拥有六个自由度, 这里腕部通常有一到三个运动自由度。
驱动系统则包括了动力装置和传动机制, 其用途是让执行机构产生相应的动作。控制系统是这样一个东西, 它会根据输入的程序去向驱动系统和执行机构发出指令信号, 然后进行控制操作。关于工业机器人安壁布的运动形式, 现在人直接看懂的说法是分为四种类型。
第一种是直角坐标型的臂部, 这种类型的臂是可以沿着三个直角坐标方向移动的。第二种是圆柱坐标型的臂部, 它的动作包括升降、回转以及伸缩这三种。第三种是球坐标型的臂部, 它能够进行回转运动, 同时进行俯仰和伸缩的动作。第四种是关节型的臂部, 这种类型的臂部拥有多个可以转动的关节。
由粤为机器人培训学院做出了解答。
工业机器人的驱动系统, 是按照动力源的不同来划分的, 被分成了液压、气动以及电动这三种主要的类型。在具体的实际工作需要下, 也是可以允许拿上面说的这三种基本的形式进行搭配, 从而构成那种复合式的驱动系统的。对于这种分类出来的每一种基本的驱动系统类别而言, 它们都是各自拥有着自己独特的特点的。
液压驱动系统, 是因为液压技术这种技术, 它现在算是比较成熟的技术。它具备了动力比较大的特点。它还具备力或者力矩与惯量比大的特点。它还具备快速响应比较高的特点。它还具备易于实现直接驱动的特点。
所以它适于在承载能力大的一些机器人中应用。它还适于在惯量大的机器人中应用。它还适于要在防焊环境中工作的这些机器人中应用。但是液压系统是需要进行能量转换的, 也就是要把电能转换成液压能。它的速度控制在多数情况下采用的方法是节流调速。
它的效率是比电动驱动系统的效率要低的。液压系统中的液体泄漏会造成环境污染, 同时设备运行时产生的噪声也比较大。基于这些缺点, 在负载不高于一百千克的机器人领域, 电动系统在近年来往往已经替代了液压系统。
气动驱动系统的特点包括运行速度较快、整体结构相对比较简单、日常维修工作比较方便以及设备价格比较低。这种技术通常适合被应用于负荷处于中等水平和小型化级别的机器人设备里面。
不过, 由于这种方式很难实现精准的伺服控制功能, 所以它更多是被用在需要通过指令进行程序化操作的那种机器人当中。在那些负责执行物品上料或者下料任务以及冲压作业的机器人身上, 能够看到很多这类技术的应用实例。
电动驱动系统方面, 正因为低惯量以及大转矩特点的交流和直流伺服电机, 还有它们配套的伺服驱动器, 比如说交流变频器、直流脉冲宽度调制这些设备, 都被广泛地采用了, 所以这样的一种驱动系统呢, 在机器人里面是被大量选用的类型。
像这样的系统, 它根本就不需要做什么能量转换这一回事, 所以用起来是很方便的, 而且在控制的灵活程度上也是很有优势的。但是在大多数的情况下, 电机的后面还需要去安装上那种精密的传动机构才行。
至于说直流有刷电机这一点, 它是不能够直接就用在一些那些对防爆是有明确要求的场所环境里面的, 除此以外, 它的成本相比于上面提到的那两种驱动系统来说, 还是显得比较高的。但是呢这种驱动系统的优点是比较突出的, 所以就说它被在机器人领域之中广泛地选用了。
综合上述那四种驱动方式的优点和缺点, 再结合本设计里的工业机械手的各项规格要求的情况下, 最终的决定是让气压传动成为本机械手的驱动系统。
我们要来回答一下工业机器人驱动机构到底有几种这个问号里面的问题, 工业机器人驱动机构是工业机械手的重要组成部分, 驱动机构主要有4种, 包括液压驱动, 还有气压驱动, 以及电气驱动, 和机械驱动, 其中有以液压驱动, 和气压驱动用得最多。
关于工业机器人传动机构有多少种这个问题……第一种情况是可以编程的, 六轴工业机器人的最大特点在于它具备柔性自动化的特性, 因此它是柔性制造系统里一个非常重要的组成部分, 而且工业机器人还能够根据工作环境的改变以及加工对象的变化进行重新编程, 这就让它在那些需要小批量、多品种生产并且要求均衡且高效率的柔性制造生产线应用中非常适用。
第二种情况是拟人化, 六轴工业机器人……
大家想知道工业机器人的三种驱动一般用在哪些具体的场合吗, 这一个问题由粤为机器人培训学院来给大家解答, 关于工业机器人的驱动系统, 按照动力的来源来划分, 通常分为液压这种类型、气动这种类型, 还有电动这三种大类, 在实际的应用中, 有需要的时候也可以由这三种基本类型的驱动组合起来形成复合式的驱动系统, 这三类最基本的驱动系统每一类都有它自己独特的特点, 其中液压驱动系统是因为液压技术是一种相对成熟的技, 术。
关于工业机器人的主要部件组成是哪些这个问题, 我们首先需要了解工业机器人的整体构造。工业机器人是由主体、驱动系统和控制系统这三个基本部分组成的。
其中, 主体指的是机座和执行机构, 这个部分具体包括了臂部、腕部和手部,另外, 有的机器人还配备了行走机构。从运动自由度的数量来看, 大多数工业机器人拥有3到6个运动自由度, 在这之中, 腕部通常具备1到3个运动自由度, 至于驱动系统……
工业机器人有哪些分类? 工业机器人主要被划分为多种类型, 这些类型包括使用4轴、5轴、6轴或多轴的工业机器人, 还有3D机器人和2D机器人, 此外也涵盖连杆机械手、独立机械手以及油压机机械手等。
在鑫台铭工业自动化应用领域中, 机器人的应用场景广泛, 主要涉及焊接、刷漆、组装工序, 同时包括数据采集与放置工作, 例如包装过程、码垛操作以及
你好, 我是机器人包老师, 我是一个专注于从事机器人领域工作的人, 那么人们所提出的有关工业机器人到底包含有哪些具体分类的问题, 其答案其实可以从不同的角度来理解, 比如如果按照用途来进行划分的话, 可以将其分为工业机器人、极限环境应用机器人以及娱乐互动机器人三大类, 接下来我将分别对这三类进行详细的说明, 第一类是工业机器人, 它的类型非常多, 比如搬运机器人、焊接机器人、装配机器人、喷漆机器人以及检验机器人等等都是属于这一范畴, 它们的主要用途就是应用在现代化的工厂生产线上或者是柔性化的加工系统中以完成特定的任务;第二类是极限机器人, 这种机器人主要是指那些被应用在人类很难直接介入或者进入的危险环境中的设备, 比如核电站、海底深处或者是宇宙空间等, 另外像建筑工地以及农田里使用的某些特定机器人也被归类在这个范围之内;第三类则是娱乐机器人, 这类机器人主要包括能够弹奏乐器的表演型机器人、能够跳舞的肢体表演机器人以及常见的玩具机器人等, 当然也包括一些会根据周围环境的变化而自动调整自身动作的智能娱乐设备, 除了这种基于用途的分类方式以外, 机器人还有一种分类方法是依据其控制方式的不同, 根据这一标准可以再细分为操作机器人、程序控制机器人、示教再现机器人、具备更高智能水平的智能机器人以及融合了多种功能的综合机器人。
你想知道工业机器人按照结构形式能够分成哪几种类型, 并且你还想了解它们各自具备什么样的特点, 以及究竟适用于哪些具体的工作场合。要知道, 一个标准的工业机器人是由主体、驱动系统还有控制系统这三个基本组成部分拼接起来的。
所谓的主体, 其实就是整个机器的底座加上执行任务的那个肢体部分, 这里面包括了手臂部位、手腕部位还有手部装置在某些机器人身上还会增加独立的行走机构作为支撑。绝大部分的工业机器人拥有从三个到六个不等的运动自由度, 特别是其中的手腕部位通常都安排了从一到三个的运动自由度供其灵活操作。
而提到驱动系统这一块, 它主要包含了提供能量的动力装置用来实现力量的传递。
工业机器人末端执行器的主要种类包括哪些, 这里所说的末端执行器, 实际上就是机器人的手爪, 这类手爪可以有弧焊枪、搬运功能装置、涂胶工具以及点焊设备等不同形态, 因为应用领域是不同的, 所以对应的机器人末端执行器, 也就是人们常说的手爪, 也是各不相同的。
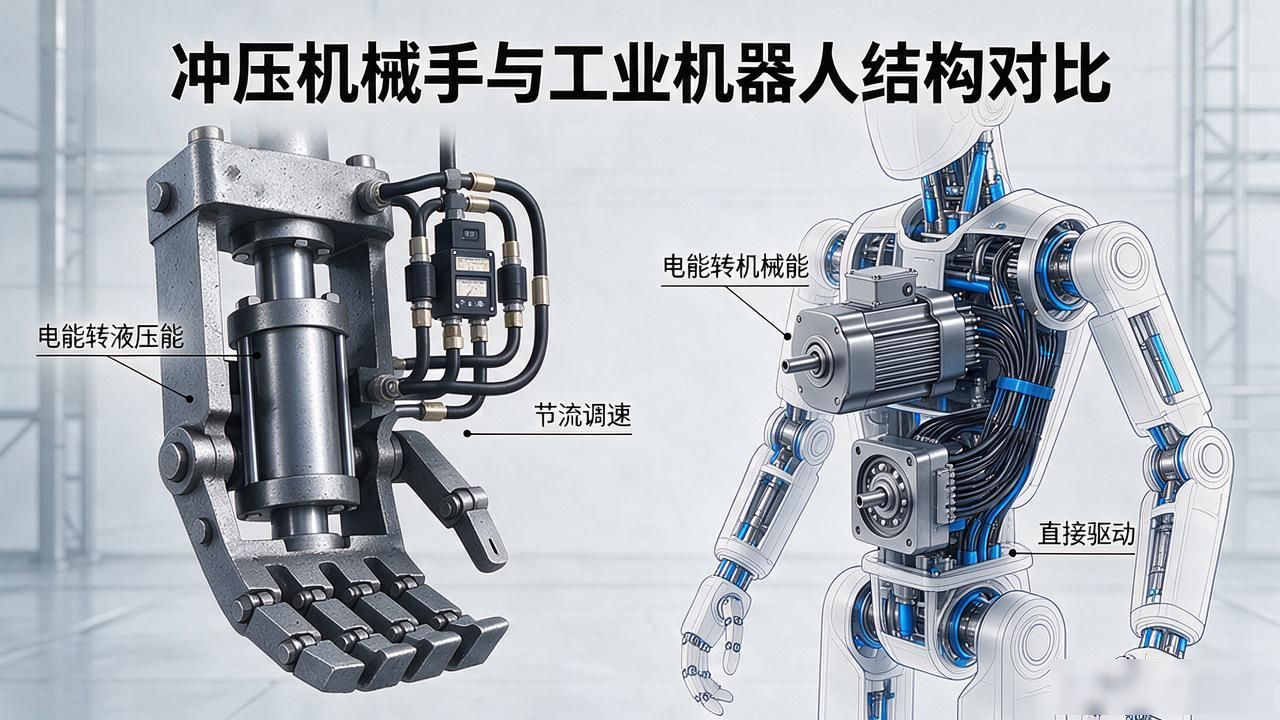
工业机器人都有什么样的驱动系统呢, 这里有一个液压驱动系统的介绍, 由于液压技术是属于一种已经比较成熟的技术了, 所以它有着力量比较强大的特点, 它还能够提供较大的力或者较大的力矩, 并且它的力与惯量的比值是比较大的, 它的快速响应能力很高, 还非常便于实现直接驱动这种功能, 所以这种系统特别适合用在那些承载能力比较大的机器人身上, 也适合用在那些惯性比较大的机器人身上, 更適合用在需要防止焊接环境中工作的机器人里面, 但是液压系统是需要进行能量转换的, 也就是说要把电能转换成液压能才行, 并且在大多数情况下, 对速度的控制是采用节流调速这种方法来实现的, 这样的话, 它的效率就不如电动驱动系统那么高了, 还有一点是, 液压系统里的液体如果出现泄漏的话, 会对周围的环境造成一定的污染, 另外, 它在工作的时候噪声也比较大, 因为存在这些不足之处, 所以在近几年的时间里, 在许多负荷不超过100kz的机器人领域内, 电动系统往往取代了液压系统的位置。
工业机器人的组成结构是怎样的, 工业机器人它是一种面向工业领域来使用的多关节机械手或者是多自由度的机器装置, 它能够自动执行工作, 它是依靠自身的动力和控制能力来作为实现各种功能的一种方式的一种机器, 它既可以接受人类的指挥来操作, 也可以按照预先编排好的程序来进行运行, 现代的工业机器人还具备根据人工智能技术来处理信息的能力。
那么,工业机器人到底都有什么样的分类情况是存在着的?
工业机器人主要的类型包括, 诸如4轴、5轴、6轴或是多轴的工业机器人, 还有3D和2D机器人、连杆机械手、独立机械手以及油压机机械手等, 而鑫台铭的工业机器人应用则涵盖了焊接、刷漆、组装, 也包括采集和放置, 例如包装、码垛和SMT, 另外还涉及产品检测和测试等方面。
我们来谈一下子关于四轴机械手这个事物的主要功能, 还有就是它具体是用来干什么的。
机械手, 它主要由手部以及运动机构这两个部分所组成。其中, 手部是负责来抓持工件, 或者是工具的那个部件。由于被抓持的物件, 在形状、尺寸、重量、材料以及具体作业要求上存在差异, 所以手部拥有多种不同的结构形式, 比如夹持型、托持型和吸附型等。
而运动机构的作用在于, 使手部完成各种转动, 也就是摆动, 或者是移动,亦或是复合运动, 以此来做到实现规定的动作, 同时改变被抓持物件的位置和姿势。运动机构的升降, 或者伸缩以及旋转等等各种独立运动的这种操作方式, 我们将其定义为是机械手的自由度这一概念。
如果为了能够抓取处在空间里面任意位置还有任意方位的这些物体所需具备的数量呢, 是需要有6个自由度的。自由度这一点可以说是针对机械手的设计过程来说非常关键的一个参数条件了。
那么自由度的个数要是越多一些的话该机械手所显示的灵活程度就会变得越大一些同时在通用性的方面也会变得更加广泛才对不过其整体的结构也会随之变得越来越复杂的。通常那些专门用途的机械手一般仅具有2到3个自由度的情况。
机械手到底有哪些类型?
这个问题可以从几个方面来划分, 首先按驱动方式来看, 可以分到液压式的、气动式的、电动式的和机械式的这些类别里, 然后看适用范围的话, 又能分成专用机械手这一种以及通用机械手那一种, 最后要是按运动轨迹的控制方式来分, 就能包括点位控制类型的机械手和连续轨迹控制类型的机械手等等。
机械手通常被当作是机床或者是其他那种机器的一个附加的装置, 比如它用在自动机床或者自动生产线上时, 是要来装卸以及传递工件的, 又或者在加工中心那个地方是用来更换刀具的, 一般来说这个玩意儿是没有独立的控制装置的, 不过呢有些操作装置是需要由人直接去操纵的, 举个像用于原子能部门的那些操持危险物品的主从式操作手这样的例子来说吧这种也常常就被叫成机械手。
普通油压机怎么改伺服液压机
青岛大汉机电科技是这么看的, 把那个普通的油压机改成伺服液压机这件事儿, 它不是一点小事, 它是一个特别系统的工程。
1、在推进液压系统的升级改造工作之际, 必须仔细考量一个关键问题, 那就是最终应当选定伺服阀还是伺服泵作为核心控制元件。针对这个问题的解决方案主要包含以下三种形式: 第一是选用普通的油泵来搭配伺服阀, 第二是使用普通二通阀来搭配伺服泵, 第三则是将伺服阀与伺服泵进行配套使用。
关于大汉机电设备公司的实际操作情况而言, 他们主要是依赖于汇川品牌的伺服系统并结合泰丰品牌的二通插装阀共同组成的组合方案来实现功能需求。
2、在进行电气系统改造的工作时候, 要把那个已经用着的旧电气系统全都重新弄一遍。不再使用以前那种靠着PLC构成的传统方式了。因为川伺服这个东西本身里面就带有一个控制器。通过它, 能够把那些 I/O 信号点一个一个地定义清楚。
3、其他, 因为伺服系统对于液压系统有着非常比较高的使用要求, 所以要建议大家把整个液压系统进行一套完整的更换操作, 另外还需要同时配备油冷机或者是选择其他的能够让液压系统进行冷却处理的相关方案。
最近青岛大汉出了一个案例, 这个案例针对的是青岛海尔电子塑胶有限公司里面的一台油压机, 这台油压机的吨位是500吨。现在他们对它进行了伺服改造。
与传统的定量泵以及变量泵这些方面来进行比较, 使用伺服电机驱动齿轮泵的这种伺服系统结构, 其实现的高效状态, 以及其节能的效果, 还有降噪的功能方面, 以及提高设备精度带来的效果, 都展现出来超乎想象的好水平。
描述如下:
这是一台合锻500吨油压机, 用机械手上下料, 做冰箱冰背的浅拉伸。使用压力大约在10-12Mpa,设备使用2台30'Kw电机驱动两台63Ycy14的电机。
在改造之前的时候, 每天的工作时长是22小时, 单次采用半自动配合机械手进行上下料作业的节拍周期大概是25秒左右, 设备自身的运转节拍是16秒, 所以产量大约是每天3000件, 这是在22小时内完成的。这时候设备的发热量是比较大的, 漏油情况也十分严重, 噪音非常大, 而且能耗也是比较大的。
设备在完成改造之后, 设备自身所运行的节拍被设定为9秒的时间长度, 接着再加上机械手进行上下料动作时所花费的节拍时间共计14秒, 最终能够实现的产量大约是在20小时的生产周期内可以产出3600件的产品。
该设备的发热量属于非常低的水平, 同时不存在任何漏油的状况, 并且运行过程中也没有产生噪音。
根据测算的结果来看, 单位产品之中的能源消耗程度会降低达到百分之六十, 运行效率能够提升达到百分之四十, 噪音的数值也会有所下降, 降低比例为百分之八十。
你不去尝试使用的话, 就不会知晓还有更多的数据和益处存在, 这一点真的不用不知道。
液压机伺服改造专家青岛大汉机电科技有限公司
请向我们进行咨询。
四轴和六轴机械手的区别是什么?
存在四轴机械手, 同时也存在六轴关节式机械手, 其中, 四轴机械手是特别为高速取放作业而设计的, 而六轴机械手则提供了更高的生产运动灵活性。
四轴机械手
在小型装配机械手之中, 所谓的四轴机械手, 其含义是指那一种被称作选择性装配关节机器臂的装置。也就是讲, 这种四轴机械手的手臂部分, 是可以处于一个特定的平面几何范围内部的。在这个平面内部, 该手臂部件能够实现自由无阻碍的移动状态。
机械手的前两个关节, 能够在这个水平面的范围内, 实现左和右的自由旋转动作。至于第三个关节的情况, 它是由一个叫作羽毛的金属杆, 还有那个夹持器组合而成的。
这根金属杆, 它可以在垂直的平面内部, 做向上的移动或者向下的移动, 同时呢, 也能围绕着它自己的垂直轴心进行旋转操作, 但是明确的一点是, 它不能发生倾斜角度的变化。
这种独特设计的存在, 是使得四轴机械手具备了很强刚性的关键因素。正是因为拥有高刚性, 四轴机械手才能够胜任那些高速运转以及需要极高重复性精度的工作。在具体的包装应用场景中, 四轴机械手展现出了卓越的能力。它们非常擅长执行取放动作速度非常快的任务, 同时也非常适合处理其他的各类材料的作业工作。
六轴机械手
六轴机械手比四轴机械手多出了两个关节, 所以它拥有更加丰富的行动自由度。
六轴机械手的第一关节, 其运动方式能够与四轴机械手一致, 可以在水平面进行自由的旋转动作。并且, 它的后两个关节, 能够在垂直平面完成移动的运作。另外, 六轴机械手还配备有一个“手臂”, 以及两个“腕”关节, 这种结构特征, 使它具备了类似于人类手臂和手腕那样的操作能力。
因为六轴机械手拥有更多的一个接一个的可以动的关节, 所以它们能够拿起那些在水平的表面上的、任何一个方向朝向的部件, 并且可以以特别的角度把部件放到包装产品里面去。它们也还可以做到很多只由经验很多的老练工人才能完成的动作操作。
四轴和六轴机械手的区别是什么?
四轴机械手, 它的用途是针对高频次的物品抓取和放置操作而进行研发的。六轴机械手的情况不同, 它提供的关于生产方面运动操作的灵活程度非常高。有关于鑫台铭公司设计并且生产的四轴机械手与六轴机械手, 口碑听起来是较为不错的。用户如果有兴趣的话, 可以去对该产品情况做一个了解和掌握。
什么是压机
压机其实就是压力机, 或者也可以叫做液压压机、油压机, 这是一个简称, 它指的是一种用来让工业制品通过受压的方式来完成成型工作的机械。
在建材这一行业里面,压机是压砖机的一个简称, 而且压机这种设备呢, 它又分为手动压砖机以及自动液压砖机这两种类型。
压机这个东西, 它是压塑成型里头的主要设备。按照机架结构形式的不同, 它被分为了框式结构和柱式结构这两种类型。要是按施压的那个主油缸在什么地方来划分的话, 压机又会被分为上压式和下压式两种。当你要压制大型塑料层压板的时候, 可以采取那种油缸在下边的下压式压机。
而当你要压制一般的塑料零件的时候, 经常采用的是那些上压式的压机。除了上面的分法以外, 按照工作液体的种类不同, 它还可以被划分为以液压油驱动的油压机, 以及以油水乳化液为驱动的水压机这样两类。水压机这个设备, 它的动力来源, 通常都是采用的中央蓄能站这种形式。
具体来说, 就是用一个中央蓄能站, 就能同时去驱动几十台甚至一百多台的水压机。因此呢, 当一家工厂里面的生产规模变得非常大的时候, 这种方式就显得比较有利了。除此之外, 在实验室里面, 也存在着各种各样不同形式的压机。
这些手动压机的例子有螺旋压机, 还有千斤顶压机等等。现在, 大家用得最多的,还是各种各样的油压机。而且, 在这些压上面, 还安上了计算机程序的控制器。
这个控制, 是用来干活的, 比如给那些热固性塑料做的产品加压, 把里面的空气排出去, 保持压力让它熟化好定型, 然后把模具打开, 再把做好的东西推到出来等等这一系列的动作。有一些厉害的, 连机械手都装起来了, 用 mechanical 手臂来取这些做好的零件。
这样一来, 整个操作的过程, 基本全都自动化了, 再也不用人力去瞎折腾了。
机械方面的英文单词都有哪些?
关于冲床也就是punching machine, 还有机械手也就是robot, 以及油压机也就是hydraulic machine和车床也就是lathe。另外有刨床也就是planer的发音是|'plein?
, 然后还有铣床也就是miller, 磨床也就是grinder, 以及钻床也就是driller。接着有线切割也就是linear cutting, 金属切削也就是metal cutting, 机床也就是machine tool, 金属工艺学也就是technology of metals。
再有关联的词语包括刀具也就是cutter, 摩擦也就是friction, 联结也就是link, 传动也就是drive或transmission, 轴也就是shaft, 弹性也就是elasticity, 频率特性也就是frequency characteristic, 误差也就是error, 响应也就是response。
然后是定位也就是allocations, 机床夹具也就是jig, 动力学也就是dynamic, 运动学也就是kinematic, 静力学也就是static, 分析力学也就是analyse mechanics。
之后有拉伸也就是pulling, 压缩也就是hitting, 剪切也就是shear, 扭转也就是twist, 弯曲应力也就是bending stress,强度也就是intensity。
再涉及三相交流电也就是three-phase AC, 磁路也就是magnetic circles, 变压器也就是transformer, 异步电动机也就是asynchronous motor, 几何形状也就是geometrical, 精度也就是precision, 正弦形的也就是sinusoid,交流电路也就是AC circuit。
随后是机械加工余量也就是machining allowance, 变形力也就是deforming force, 变形也就是deformation, 应力也就是stress, 硬度也就是rigidity, 热处理也就是heat treatment, 退火也就是anneal, 正火也就是normalizing, 脱碳也就是decarburization, 渗碳也就是carburization。
最后是电路也就是circuit, 半导体元件也就是semiconductor element, 反馈也就是feedback, 发生器也就是generator, 直流电源也就是DC electrical source, 门电路也就是gate circuit, 逻辑代数也就是logic algebra, 外圆磨削也就是external grinding, 内圆磨削也就是internal grinding, 平面磨削也就是plane grinding, 变速箱也就是gearbox, 离合器也就是clutch, 绞孔也就是fraising, 绞刀也就是reamer, 螺纹加工也就是thread processing, 螺钉也就是screw, 铣削也就是mill, 铣刀也就是milling cutter, 功率也就是power。
希望采纳







